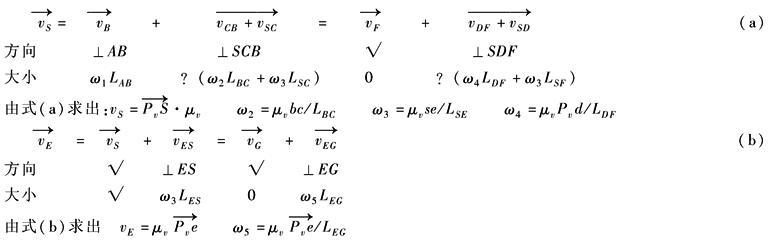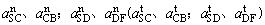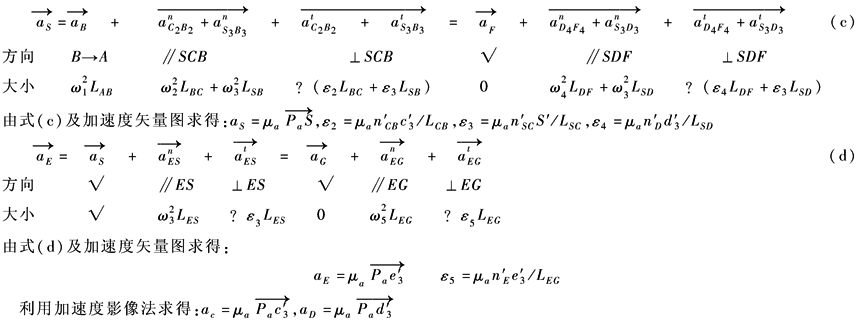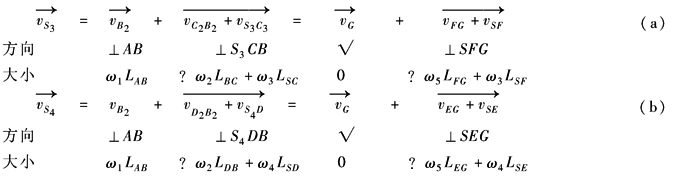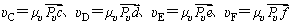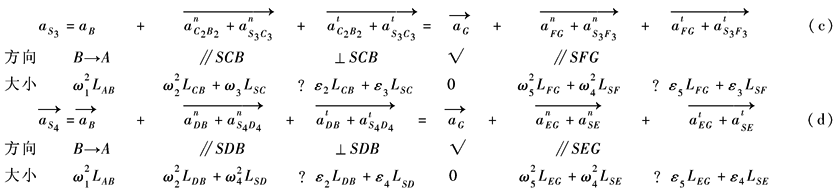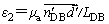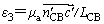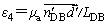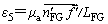Ⅲ、Ⅳ类多杆机构的速度、加速度矢量方程

Ⅲ、Ⅳ类多杆机构的速度、加速度矢量方程

Ⅲ类三序六杆机构

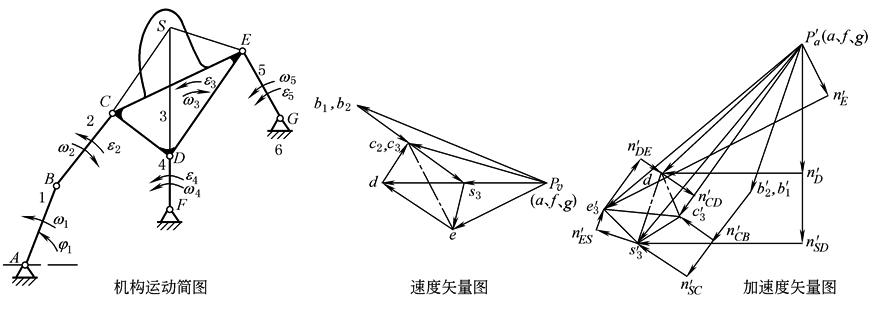
已知:固定铰A、F、G位置及各杆长度、主动件1的ω1、ε1=0及方向、位置φ1选用作图比例尺μl、μυ、μa,υB=ω1LAB,方向垂直AB并与ω1一致,方向平行AB,由B指向A

b4d1d14a

速

度

、

角

速

度

4-0022-1

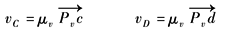
利用速度影像法求得

4-0022-2

机构图中闭链CDE的三根悬杆2、4、5延长线的交点,在杆3上的投影称为特殊(辅助)点S。在运动分析时不能选择与绝对瞬心P36重合的S45作为S点,因为这时υS45=υP36=0。本例中用S24作为S点,这样可以使在同一直线SCB及SDF上各点间的相对速度(υSC、υCB;υSD、υDF等)、相对法向(切向)加速度等共线,减少了未知量,从而可以解出υS和aS;这就是S点的特殊性质。若取S25作为S点,则只需将矢量中的D、F用E、G相互置换即可,而所得结果完全相同

加

速

度

、

角

加

速

度

4-0022-3

Ⅳ类二序六杆机构

已知:固定铰A、G的位置及各杆长度主动件1的位置φ1、角速度ω1、角加速度ε1=0

求:各杆的角速度ωi及角加速度εi

各活动铰(C、D、E、F)的速度及加速度

b4d1d14b

速

度

、

角

速

度

4-0023-1

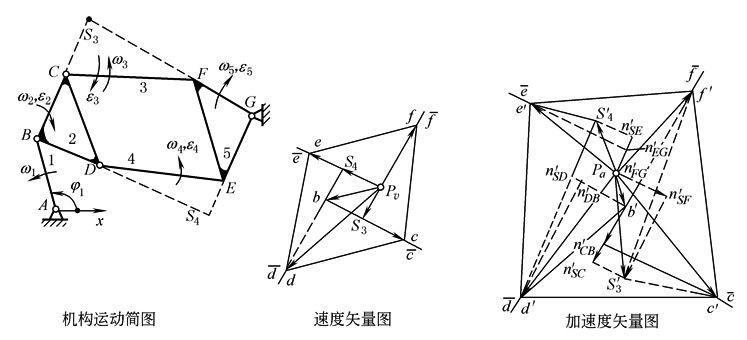
由式(a)及速度矢量图,过速度极点Pυ及υB矢端点b分别作直线⊥GF、⊥BC,与的交点为S3,则,同理按式(b),由Pυ及b点作直线⊥GE、⊥BD,与的交点为S4,

以速度比例尺μυ=ω1μlAB/Pυb作△cS3f∽△CS3F、△dS4e∽△DS4E,将△cS3f、△dS4e分别绕速度矢量图中S3、S4转动试凑,使△cS3f的c、f点落在、直线上,使△dS4e的d、e点落在、C上,则,ω2=μυbc/LBC,ω3=μυcf/LCF,ω4=μυde/LDE、ω5=μυPυf/LFG,方向如图示。S3、S4为杆3、4上的特殊点

也可以上述特殊比例尺μυ作△Pυef∽△GEF及△bcd∽△BCD,再将△Pυef及△bcd分别绕矢量图中Pυ及b点转动,并使△Pυef及△bcd的e、f、c、d分别落在直线、、、上,求得结果仍相同

加

速

度

、

角

加

速

度

4-0023-2

由式(c)及加速度矢量图(比例尺μa=μlAB/Pab),分别从加速度极点Pa及aB矢端点b',作直线Pan'SE=(LEG+LSE)/μa且平行于SEG,Pan'SF=(LFG+LSF)/μa且平行于SFG;b'n'SC=(LBC+LSC)/μa且平行于S3CB,b'n'SD=(LDB+LSD)/μa且平行于S4DB;再过n'SF、n'SC作Pan'SF、b'n'SC的垂线,得两垂线的交点S'3,则,同理可得。过n'CB、n'DB、n'FG、n'EG依次作b'n'CB、b'n'DB、Pan'FG和Pan'EG的垂线、、和,则aC、aD、aF和aE的矢端应在、、线上,以比例尺μa作△Pae'f'∽△GEF、△b'd'c'∽△BDC,用试凑法使△Pae'f'、△b'd'c'分别绕Pa、b' 转动,使e'、f' 分别落在、直线上,d'、c' 分别落在、直线上,便可求得、、、,、、、,方向如图示。亦可仿速度分析,先以△Pae'f'及△b'c'd' 绕Pa、b' 转动,求出e'、f'、c'、d',再求S'3、S'4