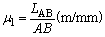计算选型
|
瞬心法 |
||||
|
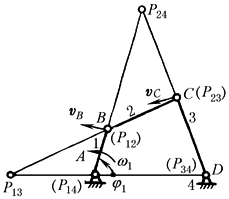
速度瞬心是互作平面运动的两构件上绝对速度相等的瞬时重合点,也就是在某瞬间一构件绕另一构件作相对转动的瞬时转动中心,如下表图中的A(P14、P41)、B(P12、P21)、……;若两构件都是运动的,则称其为相对速度瞬心,如图中B、C等,若两构件中有一个是静止的则称其为绝对速度瞬心,如图中A 瞬心的数目:每两个构件有一个瞬心,若一机构有N个构件,则此机构共有K=N(N-1)/2个瞬心 瞬心的位置:两构件以转动副、移动副相连时,其瞬心分别在转动副中心和导路的垂线上;两构件以平面纯滚动、滚滑高副相连时,其瞬心分别在接触点和接触点的公法线上 三心定理:三个互作平行平面运动的构件,它们的三个速度瞬心必定在一条直线上,例如下表左图中构件1、2和4的三个瞬心A、B、P24在一条直线上 利用瞬心求构件的相对速度或绝对速度:构件上某点的相对速度或绝对速度等于其绕相对瞬心(或绝对瞬心)转动的角速度与该点到相对瞬心(或绝对瞬心)的距离的乘积 几种常用机构的瞬心位置及构件速度求解见下表 |
||||
|
机 构 |
四杆铰链机构 |
曲柄滑块机构 |
凸 轮 机 构 |
|
|
已知条件 |
主动件1的转角φ1、角速度ω1,各构件尺寸 |
凸轮角速度ω1,其余同左 |
||
|
求 解 |
杆2的ω2及υ |
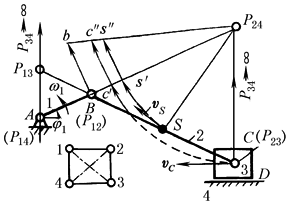
图示位置时,杆2的角速度ω2, S及C点的速度 |
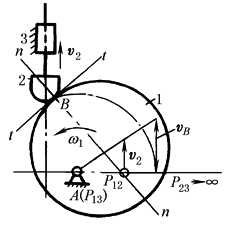
瞬心及从动杆的速度υ2 |
|
|
解 题 步 骤 |
1.用长度比例尺 画机构运动简图 |
|
|
|
|
2.找出有关瞬心 |
因待求量均为杆2相对于机架4的运动量,故应找出P24的位置 方法1:因为两构件的瞬心在其相对速度的垂线上,P24应在υB和υC的两垂线的交点上 方法2:此机构共有K=4×(4-1)/2=6个瞬心,由观察知P14、P12、P23和P34(曲柄滑块机构的无穷远处)为瞬心。由三心定理知P24必然在P12P14和P23P34的交点处,同理也可找出P13 |
此机构共有K=3×(3-1)/2=3个瞬心;P13、P23可直接看出,由三心定理知P12在P13P23上,且P12点在B点的公法线nn上,则P12在P13P23与nn的交点处 |
||
|
3.求杆2的速度及角速度 |
υB=ω1LAB=ω1μlP12P14=ω2μlP24P12 |
P12是构件1和2的同速点,所以,υ2=ω1μlP13P12,方向向上 |
||
|
ω2=υB/μlP24P12=ω1P12P14/P24P12,方向顺时针方向 |
||||
|
υC=ω2μlP24P23 |
υS=ω2μlP24S,υC=ω2μlP24C 取P12b=υB/μυ(mm)同理也可使 υS=μυs's",υC=μυc'c" |
|||