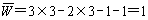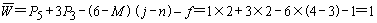计算选型
|
计算W时的注意事项 |
|||||
|
注 意 事 项 |
图 例 |
||||
|
减去多余自由度f |
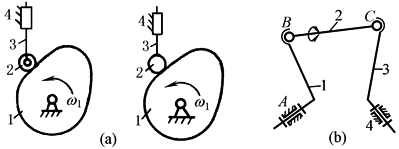
构件与运动副组合后,所增多的、不影响机构整体运动特性的自由度,称为多余自由度或局部自由度f。采用多余自由度,一般是为了减少摩擦损失和使运动副表面磨损均匀,以及补偿制造误差,计算 |
图a中滚子2处有一个多余自由度,将2、3刚化后: ∵ n=3-1=2,P5=3-1=2,P4=1 ∴ W=3×2-2×2-1=1或 图b中连杆2绕自身轴线BC的转动为局部自由度,f=1,且M=0,j=4,n=3,P5=2,P3=2
|
|||
|
去除虚约束C |
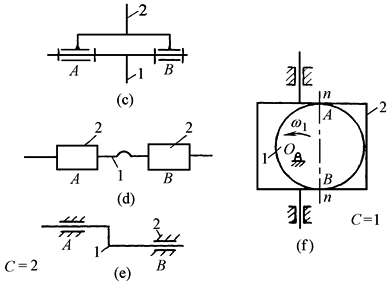
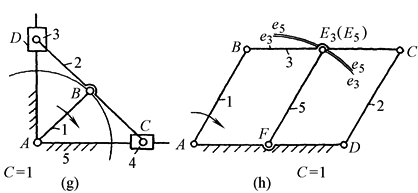
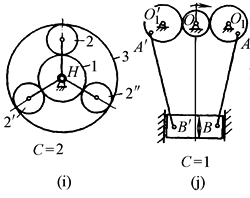
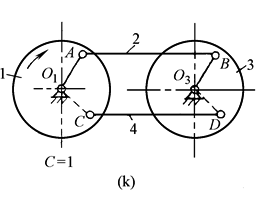
在运动副所加的约束中,有些约束互相重合,重合的约束中有一些对构件运动不起约束作用的称为虚约束,亦称消极约束C,计算W时应除去C 虚约束用于增加机构工作时的刚度,改善受力情况,渡过机构死点或满足工作需要。但必须有较高的制造和装配精度 常见的虚约束有: 1.两构件间形成2个以上运动副:转动副轴线重合(图c),移动副导路重合或平行(图d、e),高副接触点方法线重合(图f) 2.轨迹重合约束:机构中构件尺寸满足特定条件时引入的虚约束(图g中AB=BC=BD、AD⊥AC时,杆1和A、B副或滑块3及复副D形成的约束为虚约束,图h中AB 3.具有重复(图i中行星轮2'、2"与2重复,应将2'、2"去除后计算 4.如图k中,轮1、3上两动点C、D间的距离在运动中始终保持不变,故杆4及C、D副引入的约束为虚约束构件间形成多个运动副 |
两 构 件 间 形 成 多 个 运 动 副 |
|
||
|
轨 迹 重 合 |
|
||||
|
具 有 重 复 或 对 换 结 构 时 |
|
两 动 点 间 距 保 持 不 变 |
|
||
|
正确判断复合运动副的个数 |
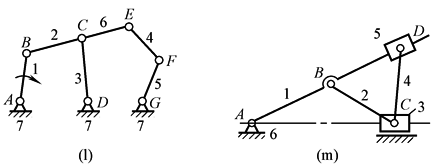
两个以上的构件同时在一处以运动副相连接,构成复合运动副。由m个构件组成的复合运动副为m-1个 图l中C处有2个转动副; 图m中D处有1个转动副、1个移动副,C处有2个转动副、1个移动副 |
|
|||