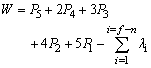计算选型
|
空间机构自由度计算例题 |
||
|
空 间 机 构 自 由 度 计 算 例 题 |
(1)拖拉机外轮调整机构(单封闭环机构,图拖拉机外轮调整机构) 由表确定单闭环机构的M的参考表查得此机构的M=2,表现为不能沿x轴移动和绕z轴转动: n=4,j=5,P5=5 所以 W=1×5-(6-2)×(5-4)=1 |
|
|
(2)割草机割刀机构(单封闭环机构) |
1)设取坐标系如图割草机割刀机构,其运动方程式为: |
|
|
θ¢x=θDx θ¢y=θCy+θDy θ¢z=θAz+θBz+θDz S ¢x=-aθAz-bθBz+cθCy+dθDy+cosα4SE S ¢y=eθAz+fθBz+gθDz-dθDx S ¢z=-kθCy-gθDy+sinα4SE 式中 a=lABsinα1-lBCsinα2-h b=-lBCsinα2-h c=lCDsinα3+lDEsinα4 d=lDEsinα4 e=lABcosα1+lBCcosα2+lCDcosα3+lDEcosα4 f=lBCcosα2+lCDcosα3+lDEcosα4 g=lDEcosα4 k=lCDcosα3+lDEcosα4 |
||
|
2)求系数矩阵的秩: |
||
|
λ=6,即M=6-6=0 |
||
|
3)机构的自由度: |
||
|
此机构中n=4,j=5,P5=4,P3=1 ∴W=1×4+3×1-(6-0)×(5-4)=1 |
||
|
(3)谷物收获机的割刀机构(多封闭环机构,图谷物收获机的割刀机构) n=6,j=8,P3=1,P5=7,所以j-n=2为空间双闭环机构 闭环Ⅰ为7-1-2-3-4-7,闭环Ⅱ为7-4-5-6-7。分别求出环Ⅰ和环Ⅱ的λ,由式
|
1)闭环Ⅰ:设取坐标系如图谷物收获机的割刀机构闭环Ⅰ,其运动方程式为: |
|
|
θ¢x=θCx+θDx+θEx θ¢y=θDy θ¢z=θAz+θBz+θDz S ¢x=-aθAz-bθBz+cθDy-dθDz S ¢y=eθAz+fθBz-gθCx-hθDx S ¢z=-iθCx-jθDx 式中 a=lABsinα1-lBCsinα2- lCDsinα3-lDEsinα4 b=-lBCsinα2- lCDsinα3-lDEsinα4 c=lDEcosα4 d=-lDEsinα4 e=lABcosα1+lBCcosα2+lCDcosα3cosβ f=lBCcosα2+lCDcosα3cosβ g=lCDcosα3sinβ+lDEcosα4 h=lDEcosα4 i=lCDsinα3+lDEsinα4 j=lDEsinα4 经求解此系数矩阵为满秩,即λⅠ=6,∴M=0 |
||
|
2)闭环Ⅱ:为一平面曲柄滑块机构,其M=3,λⅡ=3,由式W=P5+2P4+3P3+4P2+5P1-(6-M)(j-n)得: |
||
|
W=1×7+3×1-(6+3)=1 |
||