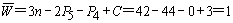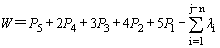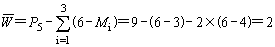计算选型
|
平面机构自由度分析例题 |
||
|
机 构 运 动 示 意 图 |
自由度分析及结果 |
|
|
大 筛 机 构 |
|
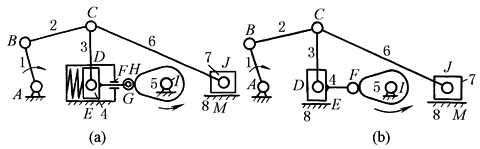
各机构均在同一平面运动,为M=3的平面机构。n=7,A、B、C、D、G、I、J 为转动副,E、F、M为移动副,H为高副。G 处滚子及转动副为多余自由度,E、F处活塞及活塞杆与汽缸组成两平行移动副为虚约束,计算运动副时均应减去,按图b分析,C 处为复合铰链转动副,应为3-1=2个,故P5=9,P4=1 W=3×7-2×9-1=2 故除构件1外,需再给定构件5的位置,构件7才能得到确定的运动 |
|
压 床 机 构 |
|
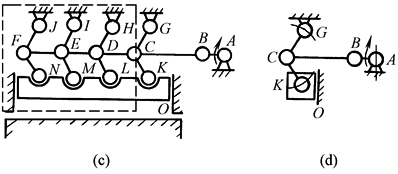
为M=3的平面机构,A、B、C、…、N均为转动副,O为移动副,其中C、D、E、F、H、I、J、L、M、N及相应构件构成3个虚约束,计算运动副时应减去,按图d分析,C 处转动副为3-1=2,故P5=7,P4=0,n=5 W=3×5-2×7-0=1 按图c分析n=14,P5=22,虚约束C=3
|
|
牛 头 刨 的 主 体 机 构 |
|
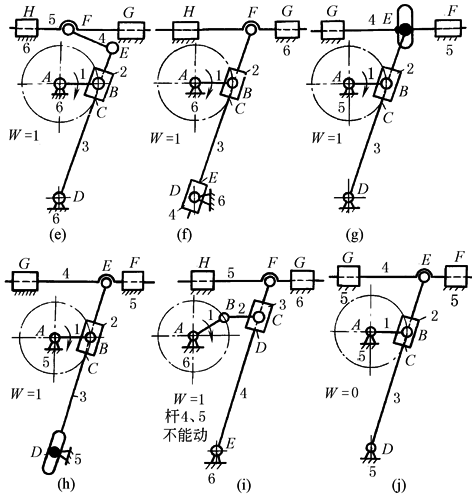
图e~j均为M=3的平面机构 图e、图f:n=5,P5=7,P4=0 W=3×5-2×7-0=1 图g、图h:是具有一个高副的结构型式 n=4,P5=5,P4=1 W=3×4-2×5-1=1 图i、图j为错误的结构 图i:n=5,P5=7,P4=0 所以W=3×5-2×7-0=1,与主动件数相等,但是只能实现滑块3的往复移动,而不能实现刨头的预期往复移动;这是由于构件和运动副配置不当所造成的 图j:W=3×4-2×6-0=0,所以不能动。图e、图f较图j多了一杆和一Ⅴ级副,增加了一个自由度;图g、图h只是将图j中的一个Ⅴ级副改为Ⅱ级高副,而释放了一个自由度 |
|
周 转 轮 系 |
|
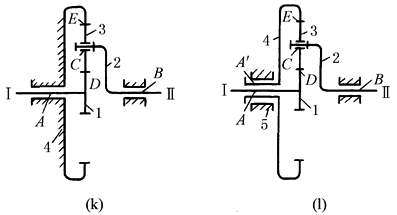
图k为行星轮系。A、B、C 为回转副,D、E 为线接触高副 所以 n=3,P5=3,P4=2 故 W=3×3-2×3-2=1 因此,给1轮一个确定运动,其他构件的运动都完全确定了。如果4不固定,如图1成为差动轮系,则整个机构自由度就发生了变化,增加了一个构件5和一个回转副A' n=4,P5=4,P4=2,故 W=3×4-2×4-2=2 除给1一个确定运动外,还必须把另外一个构件也控制起来,机构的运动才能确定 |
|
不 同 M 的 多 闭 环 机 构 |
|
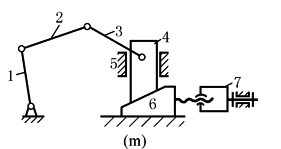
图m为由5-1-2-3-4-5、5-4-6-5和5-6-7-5三个不同公共约束M的闭环机构组成的七杆多闭环机构,由表单闭环机构公共约束数M的判定查得,各环的公共约束为M1=3、M2=M3=4,它由5个转动副、3个移动副和1个螺旋副组成,共有9个Ⅴ级副,按式
|