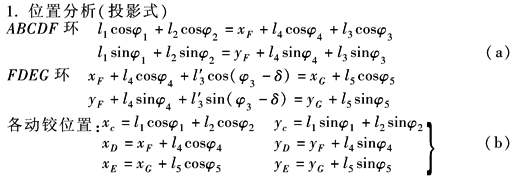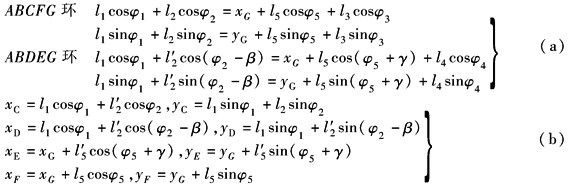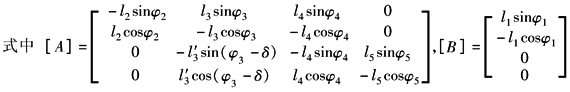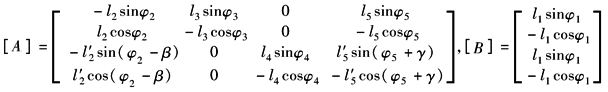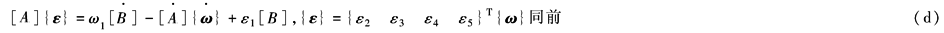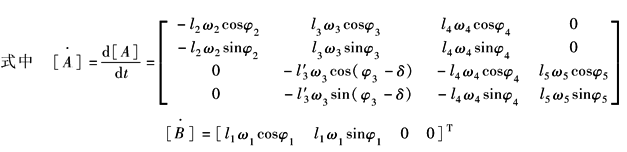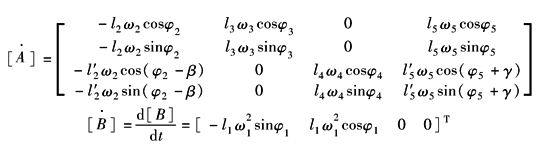计算选型
|
Ⅲ、Ⅳ类机构运动分析的解析法 |
|||
|
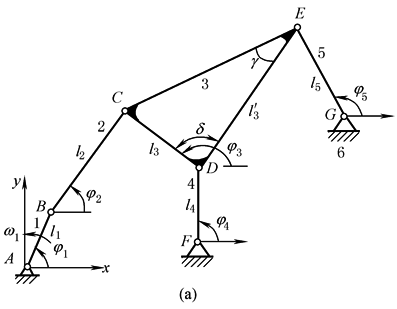
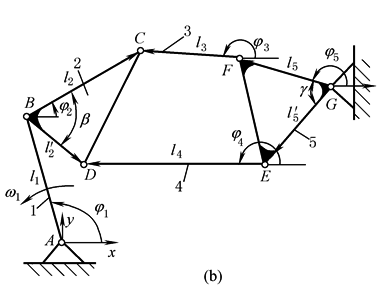
机 构 运 动 简 图 |
已知:各固定铰的位置及各杆长度li及相对角度β、δ、γ等 主动件1的位置φ1,角速度及角加速度ω1、ε1 求:各杆的位置角φ2,…,φ5角速度ωi及角加速度εi,动铰C、D、E、F的速度及加速度 |
|
|
|
运 动 分 析 |
|
|
|
|
用迭代法或线性修正法由式(a)求出满足设定精度的位置角φi(i=2、3、4、5),代入式(b)求出各动铰j(j=C,D,E,F)的坐标值 |
|||
|
2.速度分析 将式(a)对时间t求导一次,得到求解角速度的线性方程组的矩阵形式(c),将式(b)对时间求导一次得到各动铰的速度分量及速度
|
|||
|
|
|
||
|
3.加速度分析 将式(c)对时间t求导一次,得到求解角加速度的线性方程组的矩阵形式(d),将式(b)对t求导二次得到各动铰的加速度分量及加速度
|
|||
|
|
|
||