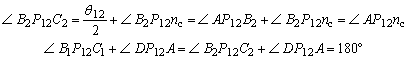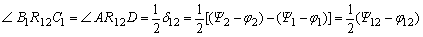计算选型
|
几何法 |
|
|
(1)转动极、等视角关系和相对极 |
|
|
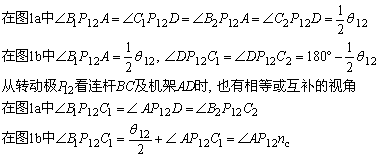
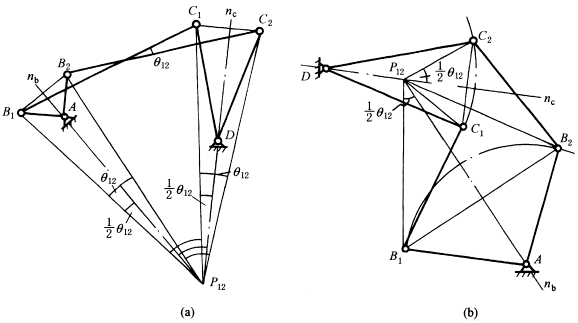
①转动极 铰链四杆机构(图1)ABCD中,连杆BC从位置B1C1到B2C2所转过的角度为θ12,作B1B2和C1C2的垂直平分线nb和nc,其交点P12称为连杆相对于机架从位置1转到位置2的转动极点。图1a及b中∠B1P12B2=∠C1P12C2=θ12 ②等视角关系 即从转动极P12看输入杆AB与输出杆CD时有相等或互补的视角,即:
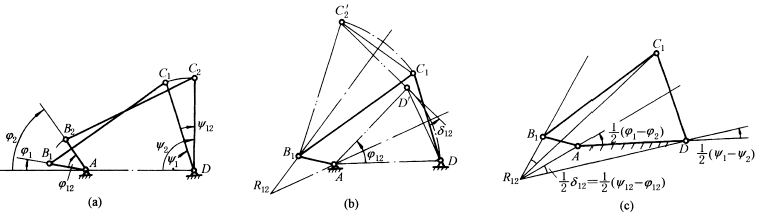
图1 ③相对极 图2a表示机构的两个位置,输入杆AB转过φ12角,输出杆CD转过对应的Y12角(顺时针方向的角度为正,逆时针方向的角度为负)。图2b表示上述机构在第二位置时的图形AB2C2D绕固定铰链A逆时针旋转φ12角度,使AB2还原到AB1,此时C2到C'2、D到D' 位置,经这样倒置后,相当于机构的输入杆AB成为机架,而输出杆DC成为连杆。C1C'2与DD' 的垂直平分线的交点R12称为输出杆CD相对于输入杆AB从位置1到位置2的转动极 图2c是机构在第一位置时对相对极的等视角关系,即:
式中 δ12是输出杆对输入杆的相对转角
图2 |
|
|
(2)用相对极法综合四杆机构使输入与输出构件满足三个对应位置关系(见表用相对极法综合四杆机构使构件满足的对应位置关系) |
|
|
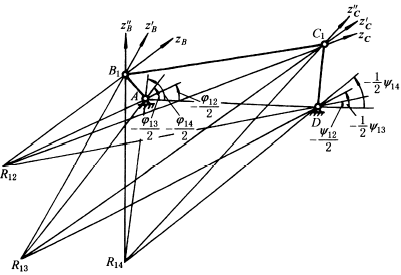
(3)用相对极法综合四杆机构使输入与输出杆满足四个对应位置关系 这种机构(图3)的设计步骤如下: ①根据已知的输入角与输出角,先求出三个相对极位置R12、R13和R14; ②用三张透明纸作顶角值分别为∠AR12D、∠AR13D和∠AR14D的角度样板; ③用实验法将三块样板的顶角点分别绕R12、R13和R14点转动,使样板的对应边(ZB、Z'B、Z"B)和(ZC、Z'C、Z"C)分别相交于点B1及C1,便确定了待求的动铰链位置 AB1C1D即为机构图形 为了得到比较精确的结果,可用解析法计算出R12、R13和R14的坐标和样板角度的正切值,然后做样板 |
图3 |
|
(4)用倒置法综合四杆机构 |
|
|
用相对极法综合机构时应用了倒置原理,这里所说倒置法是用点位还原的作图法,作图步骤见表用倒置法综合四杆机构与作图步骤 |
|