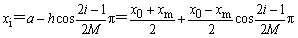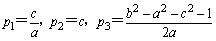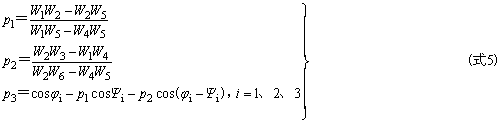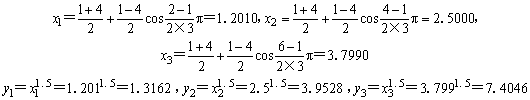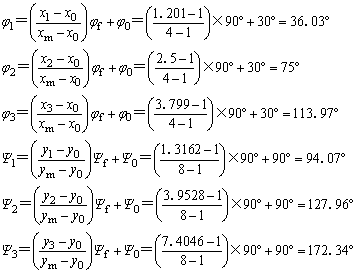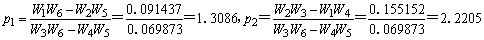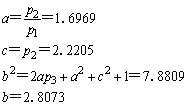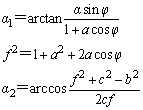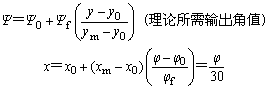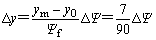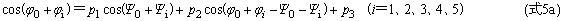计算选型
|
分析法 |
|||||||||
|
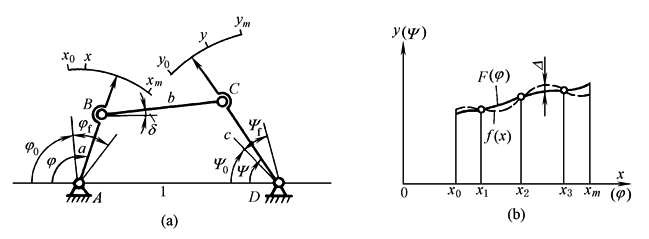
以铰链四杆机构的函数综合仪的设计为例进行分析。图1a所示铰链四杆机构,其两连架杆角位置Ψ和φ存在函数关系,如果要求实现的运动规律为y=f(x)(式中x0≤x≤xm),就要选择一组机构参数,使上述两关系相同(精确实现)或接近(近似实现)。连杆机构一般很难完全精确地实现所要求的运动规律。所以设计机构时往往选择一组机构参数,使其中有若干个点(如图1b中x1、x2、x3)是精确地实现的,其他点则是近似地实现,但其误差不超过一定的允许值
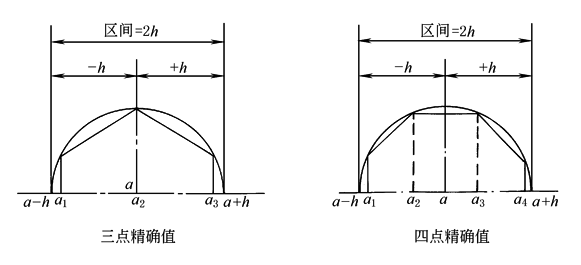
图1 设计参数共有7个,即各构件的3个相对长度参数,输入角φ,输出角Ψ的转角范围φf和Ψf,以及输入角与输出角的起始值φ0和Ψ0 精确插值结点用图2的切氏区间法来确定。应用这个方法确定插值结点的横坐标值,在机构误差分析的多数情况中,其极限偏差值相差很小
图2 插值结点的横坐标根据下式确定:
式中 i=1、2、…、M M为精确插值结点的数目,xm-x0=2h为逼近区间。x0+xm=2a,a为区间的中点值 当M=3时,用内接于半径为h的圆的正六边形求x1、x2、x3的横坐标。当M=4时,以内接正八边形求x1、x2、x3、x4的横坐标。求得xi后即可求出相应的yi 用分析法设计铰链四杆机构,根据图1a对任一组对应位置可推导出求解的公式 acos(π-φ)+bcosδ+ccosΨ=1 (式1) asin(π-φ)+bsinδ=csinΨ (式2) 消去δ得 cosφ=p1cosΨ+ p2cos(φ-Ψ)+p3 (式3) 式中 在设计满足三对对应位置关系的铰链四杆机构时,令: W1=cosφ1- cosφ2,W2=cosφ1- cosφ3,W3=cosΨ1- cosΨ2, W4=cosΨ1- cosΨ3,W5=cos(φ1-Ψ1)- cos(φ2-Ψ2),W6=cos(φ1-Ψ1)- cos(φ3-Ψ3) 以φi、Ψi(i=1,2,3)代入方程式(式3),得:
因而决定了机构的参数a、b、c,如图1b中实线表示Ψ=F(φ),虚线表示要求的函数y=f(x),Δ表示插值结点以外位置的误差 例 设计四铰链机构实现y=x1.5,1≤x≤4 已知条件:x0=1,xm=4,y0=1,ym=8。选定φ0=30°,φf=90°,Ψ0=90°,Ψf=90° |
|||||||||
|
解 1.插值结点的计算,M=3
|
|||||||||
|
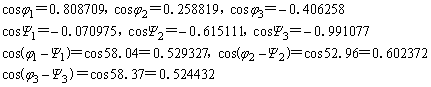
2.插值结点的输入角及输出角的余弦值
|
|||||||||
|
3.W值 W1=cosφ1-cosφ2=0.54989, W2=cosφ1-cosφ3=1.214967, W3=cosΨ1-cosΨ2=0.544136, W4=cosΨ1-cosΨ3=0.920102, W5=cos(φ1-Ψ1)-cos(φ2-Ψ2)=-0.073045, W6=cos(φ1-Ψ1)-cos(φ3-Ψ3)=0.004895 W1W6=0.002692,W2W3=0.661107,W3W6=0.002664, W2W5=-0.088745,W1W4=0.505955,W4W5=-0.067209 |
|||||||||
|
4.p值
p3=cosφ1-p1cosΨ1-p2cos(φ1-Ψ1)=0.808709-1.3086×(-0.070975)-2.2205×0.529327=-0.2738校核p3 p3=cosφ2-p1cosΨ2-p2cos(φ2-Ψ2)=0.258819-1.3086×(-0.615111)-2.2205×0.602372=-0.2738 |
|||||||||
|
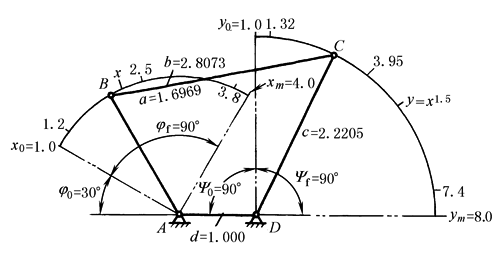
5.各构件相对长度d=1(图3)
图3 |
|||||||||
|
6.误差分析
Ψ*=α1+α2(机构实际输出角值)
角度偏差值ΔΨ=Ψ*-Ψ,函数偏差值
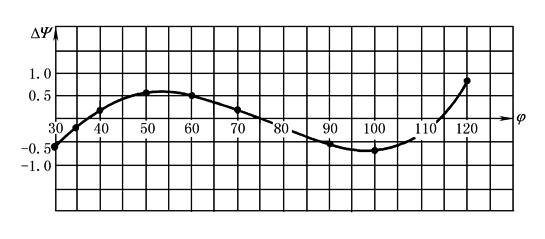
误差分析数据表如下表: |
|||||||||
|
a=1.6969 b=2.8073 c=2.2205 d=1 1+a2=3.8795 c2- b2=-2.9503 2c=4.4410 |
|||||||||
|
φ° |
|
|
|
|
|
|
|
|
|
|
30 |
18.96 |
2.6113 |
70.51 |
89.47 |
1 |
1 |
90 |
-0.53 |
-0.0412 |
|
36.03 |
22.82 |
2.5737 |
71.25 |
94.07 |
1.201 |
1.316 |
94.06 |
0.01 |
0.0008 |
|
40 |
25.37 |
2.5457 |
71.81 |
97.18 |
1.3333 |
1.5395 |
96.94 |
0.24 |
0.0189 |
|
50 |
31.87 |
2.4619 |
73.47 |
105.34 |
1.6667 |
2.1517 |
104.81 |
0.53 |
0.0412 |
|
60 |
38.48 |
2.3615 |
75.50 |
113.98 |
2 |
2.8284 |
113.51 |
0.47 |
0.0367 |
|
70 |
45.26 |
2.2451 |
77.90 |
123.16 |
2.3333 |
3.5642 |
122.97 |
0.19 |
0.0150 |
|
75 |
48.72 |
2.1813 |
79.25 |
127.97 |
2.5 |
3.9528 |
127.96 |
0.01 |
0.0008 |
|
80 |
52.23 |
2.1140 |
80.69 |
132.92 |
2.6667 |
4.3546 |
133.13 |
-0.21 |
-0.0164 |
|
90 |
59.49 |
1.9696 |
83.90 |
143.39 |
3 |
5.1962 |
143.95 |
-0.56 |
-0.0436 |
|
100 |
67.12 |
1.8139 |
87.58 |
154.70 |
3.3333 |
6.0858 |
155.39 |
-0.69 |
-0.0536 |
|
110 |
75.26 |
1.6488 |
91.81 |
167.07 |
3.6667 |
7.0210 |
167.41 |
-0.34 |
-0.0264 |
|
113.97 |
78.67 |
1.5814 |
93.67 |
172.34 |
3.7990 |
7.4046 |
172.35 |
-0.01 |
-0.0008 |
|
120 |
84.11 |
1.4773 |
96.72 |
180.83 |
4 |
8 |
180.00 |
0.83 |
0.0646 |
|
注:误差曲线如下图:
|
|||||||||
|
对于铰链四杆机构,当按照输入杆和输出杆的给定若干组对应角位移设计时,由于机构的设计参数最多为五个(如a、b、c、φ0、Ψ0),故用精确点逼近设计时,最多只能按五个精确点设计。这时,(式5)应改写为(式5a)
式中,φi及Ψi分别为输入杆、输出杆相对于其起始角φ0、Ψ0的角位移 对于四组对应位置设计时,方程中i=1、2、3、4,任意选定φ0(或Ψ0)值可得到四个联立方程,待求参数为Ψ0(或φ0)、p1、p2、p3。设法消去p1、p2、p3先得到一个关于Ψ0(或φ0)的代数方程,求出Ψ0后,将Ψ0代回原方程中的三个方程联立解出p1、p2、p3,再由(式4)求出a、b、c(d=1)。对于五组对应位置的设计,方程中i=1、2、3、4、5,可以列出五个方程,待求参数为φ0、Ψ0、p1、p2、p3。先设法消去p1、p2、p3求出φ0和Ψ0,然后将φ0、Ψ0代回原方程组,由其中三个方程联立解出p1、p2、p3。也可用数值迭代法计算求解 |
|||||||||