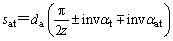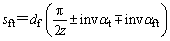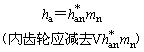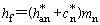计算选型
|
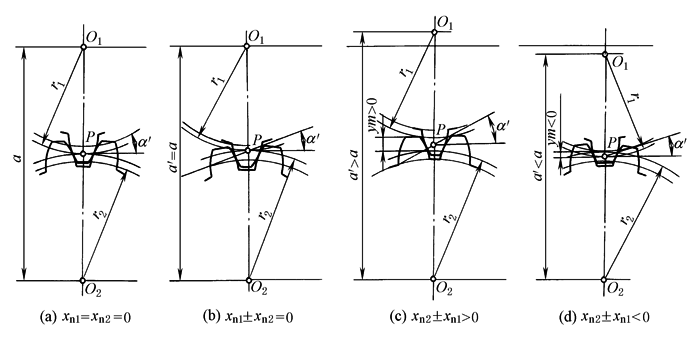
变位齿轮传动的分类和特点 |
|||||
|
传动类型
名称 |
标准齿轮传动 xn1=xn2=0 |
变 位 齿 轮 传 动 |
|||
|
高变位 xn2±xn1=0 (xn1≠0) |
角变位xn2±xn1≠0 |
||||
|
正传动 xn2±xn1>0 |
负传动 xn2±xn1<0 |
||||
|
|
|||||
|
主 要 几 何 尺 寸 |
分度圆直径 |
d=mtz |
不变 |
||
|
基圆直径 |
db=dcosαt |
不变 |
|||
|
齿距 |
pt=πmt |
不变 |
|||
|
啮合角 |
α't=αt |
不变 |
增大 |
减小 |
|
|
节圆直径 |
d'=d |
不变 |
增大 |
减小 |
|
|
中心距 |
|
不变 |
增大 |
减小 |
|
|
分度圆齿厚 |
|
外齿轮:正变位,增大;负变位,减小 内齿轮:正变位,减小;负变位,增大 |
|||
|
齿顶圆齿厚 |
|
正变位,减小;负变位,增大 |
|||
|
齿根圆齿厚 |
|
正变位,增大;负变位,减小 |
|||
|
齿顶高 |
|
外齿轮:正变位,增大(一般情况);负变位,减小 内齿轮:正变位,减小(一般情况);负变位,增大 |
|||
|
齿根高 |
|
外齿轮:正变位,减小;负变位,增大 内齿轮:正变位,增大;负变位,减小 |
|||
|
齿高 |
h=ha+hf |
不变(不计入内齿轮为避免过渡曲线干涉而将齿顶高减小的部分变化) |
|
||
|
传 动 质 量 指 标 |
端面重合度εα |
对α=20°,ha*=1的直齿轮: 外啮合:1.4<εα<2 内啮合:1.7<εα<2.2 对斜齿轮εα低于上述值 |
略减 |
减少 |
增加 |
|
滑动率η |
小齿轮齿根有较大的η1max |
η1max减小,且可使η1max=η2max |
η1max和η2max都增大 |
||
|
几何压力系数ψ |
小齿轮齿根有较大的ψ1max |
ψ1max减小,且可使ψ1max=ψ2max |
ψ1max和ψ2max都增大 |
||
|
对 强 度 的 影 响 |
接触强度 |
|
只有当节点处于双齿对啮合区时,才能提高接触强度 |
对直齿轮,承载能力近似与sin2α'/sin2α成正比,因此接触强度随着x∑的增加而提高;当节点位于双齿对啮合区时,对接触强度更为有利。但是增加x∑对接触强度的有益影响将因εα的降低而有所抵消,这对斜齿轮更为显著 |
|
|
弯曲强度 |
|
对外齿轮,当齿数少时,弯曲强度随变位系数的增加而提高;当齿数多时,变位对强度的影响不显著;对高精度齿轮,当增大变位系数时,由于重合度的降低,削弱了变位对提高强度的作用 |
|||
|
齿数限制 |
z1>zmin,z2>zmin |
z1+z2≥2zmin |
z1+z2可以<2zmin |
z1+z2>2zmin |
|
|
效率 |
|
提高 |
降低 |
||
|
互换性 |
较大 |
较小 |
|||
|
应用 |
广泛用于各种传动中 |
1.用于结构紧凑,要求与标准齿轮的中心距相同的传动中 2.为不过多地降低大齿轮(负变位)的强度和避免根切,多用于z2±z1较大的场合 3.用于希望提高齿轮强度,均衡大小齿轮的弯曲强度和滑动率,而又不希望εα下降很多的场合 |
1.多用于结构紧凑,z2±z1比较小的场合 2.用于希望提高并均衡大小齿轮的强度和滑动率,而又允许εα降低的传动 3.用于配凑中心距 4.对斜齿轮一般仅用于配凑中心距 |
应用较少,一般仅用于配凑中心距或要求具有较大的εα的场合 |
|
|
注:1.有“±”或“ 2.对直齿轮,应将表中的代号去掉下角t或n。 |
|||||