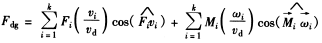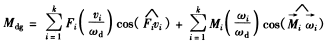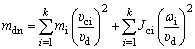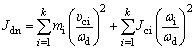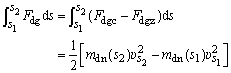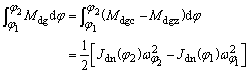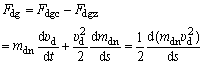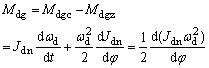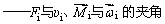计算选型
|
机器的运动方程 |
|||||||||
|
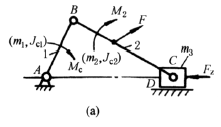
原机构 |
|
Fi、Mi—— 作用在原机构上的第i个力、力矩; mi、Jci—— 原机构中第i个构件的质量、对其质心的转动惯量; υi、ωi—— Fi力作用点的速度,Mi作用所在构件的角速度; υci—— 第i个构件质心的速度 |
|||||||
|
转化机构 |
具有转化点的转化机构 |
|
移动转化机构 |
|
没有转化点的转化机构 |
|
|||
|
等功力Fdg或等功力矩Mdg |
等功力(矩)是作用在转化机构的转化构件上的一个假想力(矩);在所研究的可能位移中,等功力对转化构件所作的功,恒等于原来的力(矩)作用在原机构的相应构件上所作功之和 |
||||||||
|
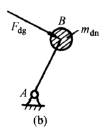
对于图b、c所示转化机构常采用等功力
|
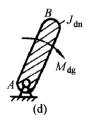
对于图d所示转化机构常采用等功力矩
|
||||||||
|
将驱动力(矩)或生产阻力(矩)、惯性力(矩)和重力均包括在内时,所求得的等功力(矩)与用动态静力学或速度杠杆法求得的平衡力Fp(力矩Mp)等值而反向 也可以将外力按类(驱动力、生产阻力、惯性力等)分别求出其相应的等功力(矩) |
|||||||||
|
等能质量mdn或等能转动惯量Jdn |
转化机构中等能质量或等能转动惯量所具有的动能等于原机构中所有构件具有的动能之和,mdn和Jdn同样是转化构件所具有的一个假想质量和转动惯量 |
||||||||
|
对于上图所示转化机构常采用等能质量
|
对于上图所示转化机构常采用等能转动惯量
|
||||||||
|
Fdg、Mdg、mdn、Jdn是一个假想的力(矩)和质量(转动惯量),是速度比的函数,因而是原动件位置的函数,而与原动件的真实速度无关,是用来研究机器功能问题的一种手段,而不是原机构中所有外力的合力(矩)和所有构件质量(转动惯量)的总和;所以不能用它们来进行机构的力计算、平衡计算和求总惯性力(矩)。例题见表运动方程应用举例例1 |
|||||||||
|
对 于 转 化 机 构 机 器 的 运 动 方 程 式 |
以动能形式表达 |
|
|
||||||
|
以力或力矩形式表达 |
|
|
|||||||
|
用分析法(当原始数据以某种函数形式给出时)或图解法(当原始数据以线图或数值形式给出时),按给定初始条件求解运动方程中的某一方程,便可求解机构的真实运动;假如,在一般情况下,给定机器的驱动力和阻抗力的变化规律以及质量分布情况,即可求出机器主轴的角位移、角速度、角加速度和起、制动时间等过渡过程问题;反之给定了作用力及运动的变化情况,可以求出机器各质量的配置情况,如飞轮设计问题等。由于情况的多样性,方程的解并非在任何条件下均可得出,因此不予赘述。这里通过表运动方程应用举例例2、3说明其原理 式中 Fdgc、Mdgc、Fdgz、Mdgz—— 分别为所有驱动力(矩)、阻力(矩)的等功力(矩); φ、s—— 转化构件的转角、转化点的位移; ωd、υd—— 转化构件的角速度、转化点的线速度; |
|||||||||
|
|
|||||||||
|
注:1. 解题时,只需根据具体情况简化为表中的一种转化机构。解题可用微分、积分、差分、图解等方法进行。 2. 也可将某一构件的质量或某一个作用力个别地转化到转化构件上去,求出其相应的等能质量或等功力。 |
|||||||||