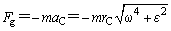计算选型
|
杆组静定条件和构件惯性力的计算 |
|||||||
|
杆 组 静 定 条 件 |
|||||||
|
运动副类型及简图 |
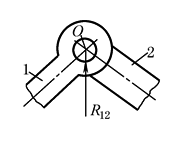
转动副(P5) |
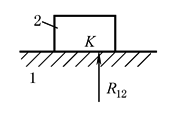
移动副(P5) |
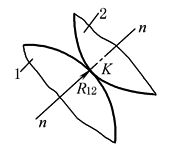
平面高副(P4) |
||||
|
运动副反力要素 |
已知 |
R12作用点通过转动副中心 |
R12垂直于导路(不计摩擦) |
R12通过接触点K,方向沿公法线nn |
|||
|
未解 |
R12的大小和方向 |
R12的大小和作用点 |
R12的大小 |
||||
|
静定条件 |
杆组有n个杆件,可列出3n个独立的力平衡方程式,杆组的W=3n-2P5-P4=0,因而当作用于n个构件、P5和P4运动副的杆组上的外力已知时,平衡方程数3n恰好等于2P5+P4个未知反力要素。故杆组中的所有未知力均可求得。求P4=0时,n/P5=2/3;当P4≠0时,n∶P5∶P4=1∶1∶1,所有杆组均满足静定条件 |
||||||
|
构件惯性力的计算 |
|||||||
|
构件类型及简图 |
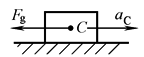
平移构件
|
定轴转动构件
|
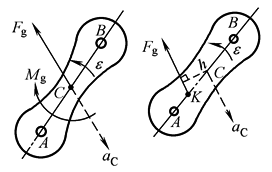
平面复合运动构件
|
||||
|
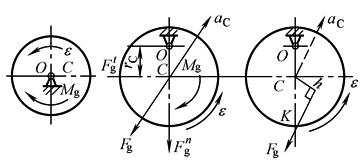
轴、惯性 主轴重合 |
轴与惯性主轴不重合 |
||||||
|
惯性力Fg与惯性力矩Mg |
Fg=-maC Mg=0 |
Fg=0 Mg=-JCε |
Mg=-JCε 或用一个与质心C相距h的合成惯性力表示,h=Mg/Fg,这时Fg对C之矩与Mg相等 |
Fg=-maC Mg=-JCε |
Fg=-maC Fg与质心C相距 h=Mg/Fg |
||
|
注:m—— 构件的质量,kg;JC—— 构件对于惯性主轴的转动惯量,kg·m2;rC—— 回转轴与惯性主轴之间的距离,m;ε—— 构件的角加速度,s-1;aC—— 构件质心的加速度,m/s2。 |
|||||||