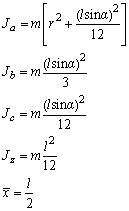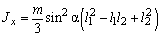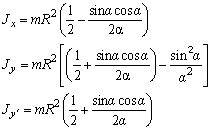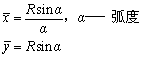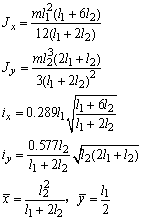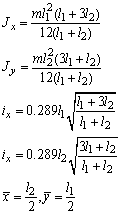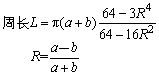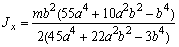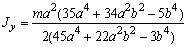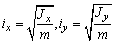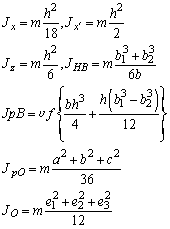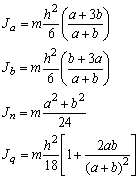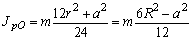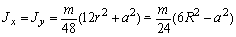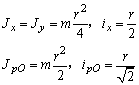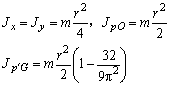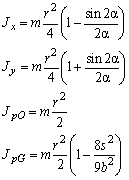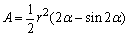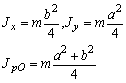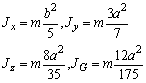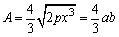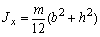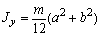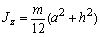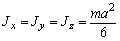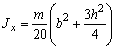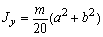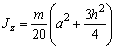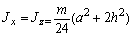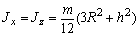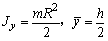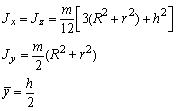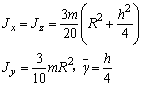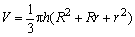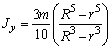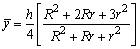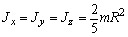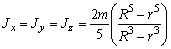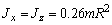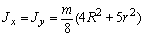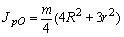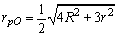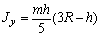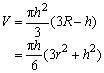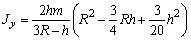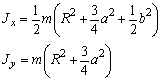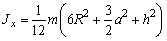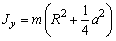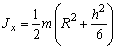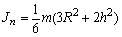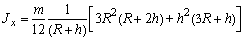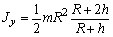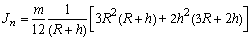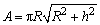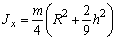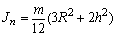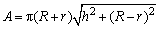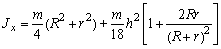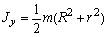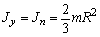计算选型
|
一般物体旋转时的转动惯量 |
||
|
J——对某回转轴的转动惯量;A——图形面积;V——图形体积;m——质量;
|
||
|
图 形 |
公 式 |
|
|
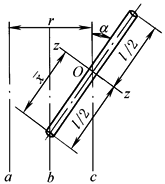
细
长
杆 |
直杆
|
|
|
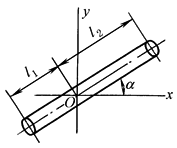
直杆
|
|
|
|
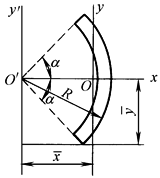
圆弧杆
圆弧长l=2αR |
JPO'=mR2,(pO'为回转轴,该轴通过O'点与图面垂直)
|
|
|
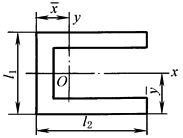
U形杆
|
|
|
|
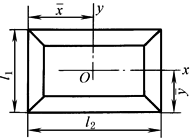
矩形杆
|
|
|
|
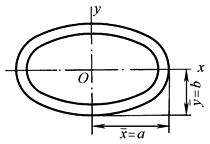
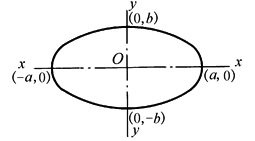
椭圆杆
|
|
|
|
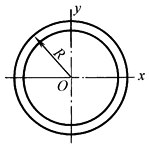
圆环杆
|
JpO=mR2(pO表示回转轴,该轴在圆心O与杆圆平面垂直) ix=iy=0.707R ipO=R |
|
|
平
面
板 |
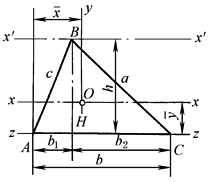
三角形平板
|
JpB、JpO——回转轴分别为pB、pO的转动惯量,回转轴分别过B、O点与三角形平面垂直 υf——单位面积的质量 JO——回转轴在三角形平面内且通过重心O的任意轴的转动惯量,e1、e2、e3为三顶点与回转轴间的距离 |
|
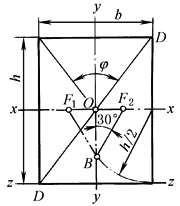
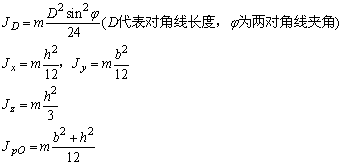
矩形
A=bh |
pO——通过重心O,与矩形平面垂直的转轴 |
|
|
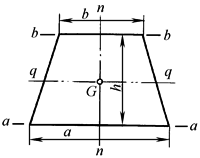
梯形
|
|
|
|
正n边形
|
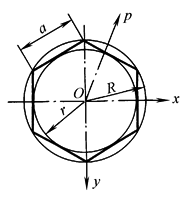
pO——与正n边形平面垂直的转轴 a——正n边形边长 r——内切圆半径 R——外切圆半径 |
|
|
圆板
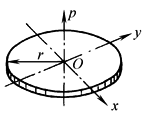
A=πr2 |
|
|
|
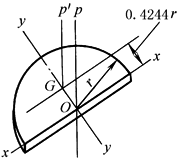
半圆板
|
O为圆心,G为重心 |
|
|
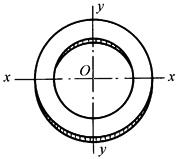
圆环
A=π(R2-r2) |
JpO=2Jx pO——回转轴pO垂直圆环平面 |
|
|
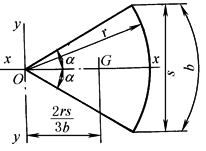
扇形
A=αr2 |
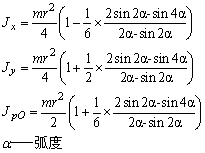
α——弧度 pO、pG——分别通过O、G(重心)垂直图形平面的转轴 s——弦长,b——弧长 |
|
|
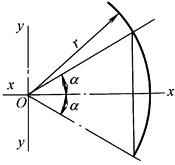
弓形
|
|
|
|
椭圆形
A=πab |
|
|
|
抛物线形
|
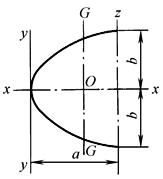
设抛物线方程为 y2=2px, 则面积 |
|
|
立
体
形
状 |
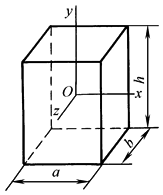
矩形棱柱
|
正立方体时,a=b=h
|
|
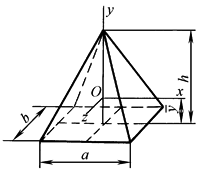
正直角锥体
|
|
|
|
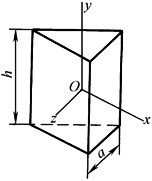
正三角柱
|
|
|
|
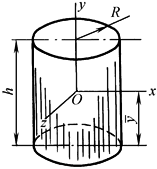
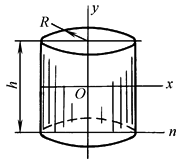
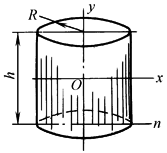
圆柱体
V=πR2h |
|
|
|
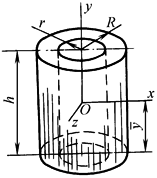
圆筒体
V=π(R2-r2)h |
|
|
|
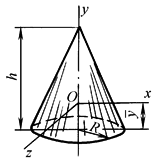
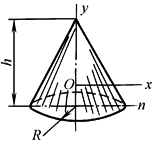
直圆锥体
|
|
|
|
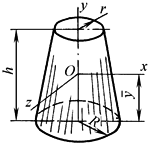
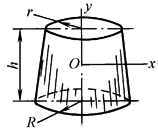
截顶圆锥体
|
|
|
|
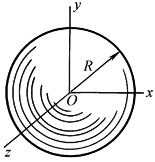
圆球
|
|
|
|
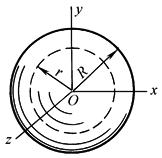
空心圆球
|
|
|
|
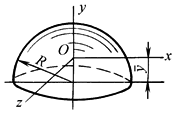
半球
|
|
|
|
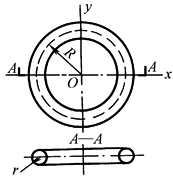
圆环
V=2π2r2R |
rpO——绕pO轴旋转时的惯性半径,pO为通过O点垂直图形平面的轴 R——圆环半径 r——圆环截面半径 |
|
|
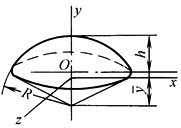
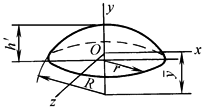
部分球体
|
|
|
|
球冠
|
|
|
|
椭圆截面圆环
V=2π2abR |
|
|
|
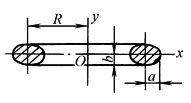
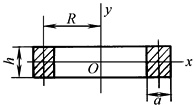
矩形截面圆环
V=2πRah |
R——圆环中径 |
|
|
薄
壳
体 |
圆柱侧表面
侧面积A=2πRh |
|
|
圆柱全表面
全面积A=2πR(R+h) |
|
|
|
圆锥侧表面
侧面积 |
|
|
|
截顶圆锥侧表面
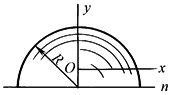
侧面积
|
|
|
|
半球面
半球面积A=2πR2 |
全球面
|
|