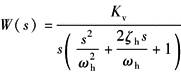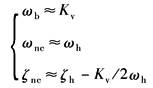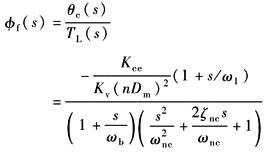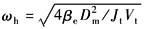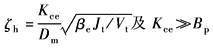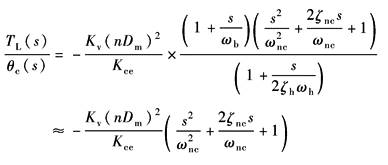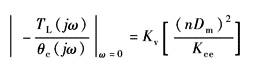计算选型
|
电液位置伺服系统的闭环频率响应 |
||||
|
(1)对指令输入的频率响应计算 |
||||
|
表1 |
||||
|
分类 |
分析方法 |
说明 |
||
|
三 阶 闭 环 系 统 的 简 化 分 析 方 法 |
当开环传递函数可简化成
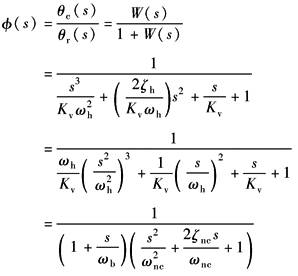
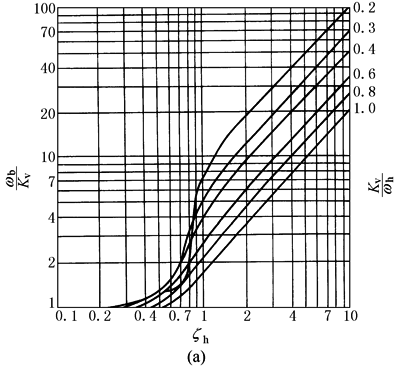
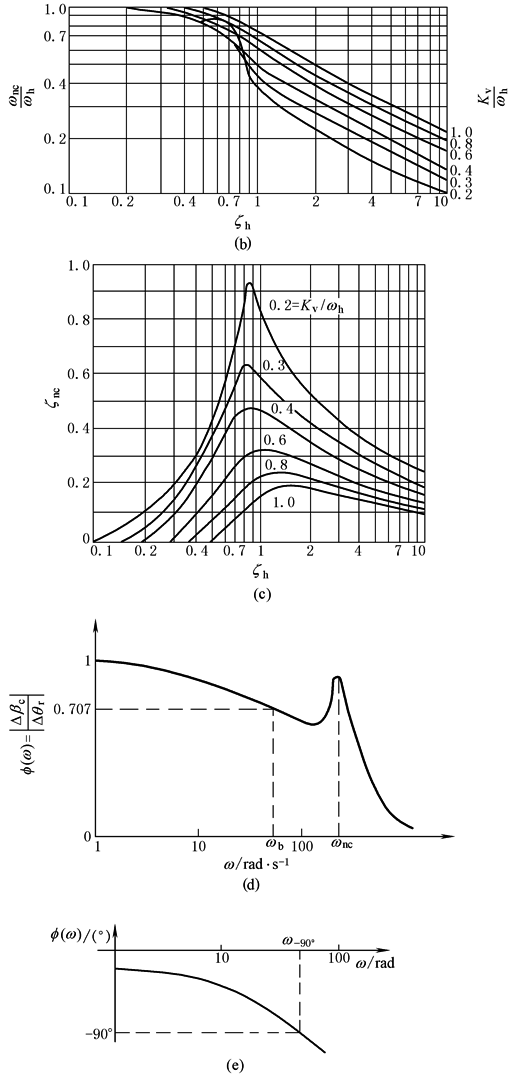
系统结构参数ωh、ζh、Kv已知时,确定ωb、ωnc、ζnc的方法有以下三种 (1)应用劈因法求ωb、ωnc、ζnc。这是一种代数法,计数较麻烦,但可应用有关程序 (2)应用查图表法,即利用ωb/Kv=f(Kv/ωh,ζh)、ωnc/ωh=f(Kv/ωh,ζh)及ζnc=f(Kv/ωh,ζh)三个图表来确定ωb、ωnc、ζnc。这是一种工程简便方法 这三个图表,实际上也是由一系列不同的Kv/ωh、ζh值应用劈因法求出对应的ωb、ωnc、ζnc而绘成的无量纲曲线图 (3)近似估算法,即当ζh、Kv/ωh较小时,认为闭环参数ωb、ωnc、ζnc与开环参数Kv、ωh、ζh有如下近似关系:
实际上,通常ζhmin=0.1~0.2,Kv/ωh=0.2~0.4,它们确实较小;由三个图表可以看出,此时ωb/Kv略大于1,ωnc/ωh略小于1,上述近似关系成立,三阶闭环系统的闭环频率响应见图d,图中已把ωb近似看做是闭环系统的频宽 由于ωc=Kv,而ωb略大于Kv,因此ωb略大于ωc;ωb与ωc的比值随ζh的增大而增大,因此也可采用如下经验公式: 闭环频宽ω0.707即ω-3db≈(1.2~1.5)ωc 以上简化分析方法用于初步设计是很有用的 |
ωb——一阶因子的转折频率,rad/s ωnc——二阶因子的谐振频率,rad/s ζnc——二阶因子的阻尼系数
|
||
|
高 阶 闭 环 系 统 的 分 析 方 法 |
当开环传递函数W(s)较复杂(4阶或5阶以上)时,计算闭环频率特性f (jω)是极其麻烦的。这时可借助于等M圆图和等N圆图,由开环频率特性分别得图d的闭环幅频特性︱f (ω)︱和图e的闭环相频特性f (ω)。由图d、图e可得闭环频率特性指标: ω0.707——幅值比频宽 ω-90°——相角频宽 ωp——峰值频宽 Mp——峰值 |
|||
|
(2)对负载扰动输入的频率响应计算 |
||||
|
表2 |
||||
|
项目 |
分析 |
说明 |
||
|
闭 环 传 递 函 数 |
|
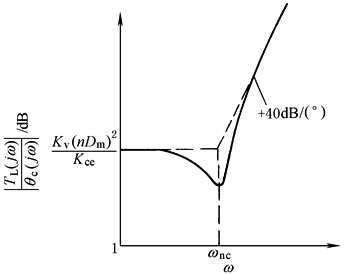
(1)参见表电液位置伺服系统的方块图、传递函数及波德图中方块图 (2)设ωi?ωsv?ωh,忽略ωi、ωsv的动态影响 (3)由
有ω1=4βeKce/Vt=2ζhωh (4)因ωb略大于Kv(见表1) Kv略小于2ζhωh,即2ζhωh略大于Kv(见表电液位置伺服系统的稳定性计算)故ωb≈ω1=2ζhωh |
||
|
闭 环 动 态 位 置 刚 度 |
|
|||
|
闭环 静态 位置 刚度 |
|
(nDm)2/Kce为开环静态位置刚度 说明闭环静态位置刚度比开环增加了Kv倍 |
||