计算选型
|
电液位置伺服系统的方块图、传递函数及波德图 |
||
|
项目 |
内容分析 |
说明 |
|
物 理 模 型 |
|
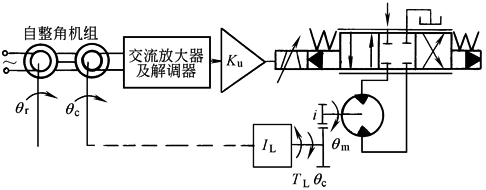
被控制量:负载输出轴角位移θc 控制元件:伺服阀 动力元件:阀控马达 减速装置:一级齿轮减速器 位移检测装置:自整角机组 |
|
方 块 图 |
|
|
|
开 环 传 递 函 数 |
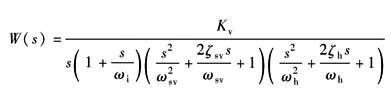
式中 Kv=KeKdKuKiKsvKq/(Dmn) Kv——开环增益,rad/s |
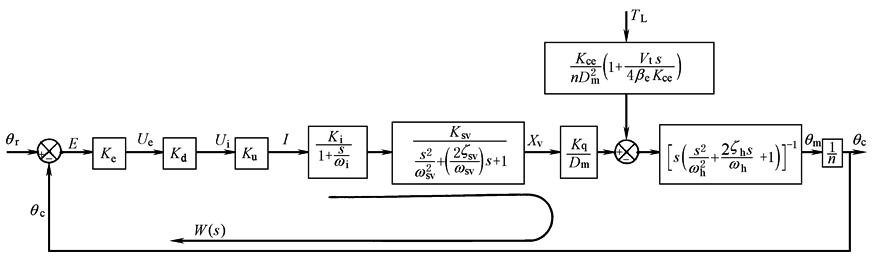
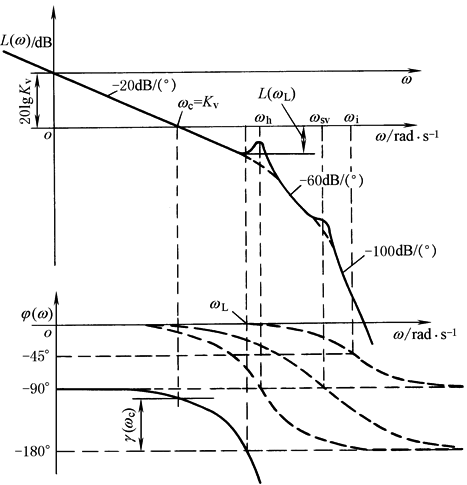
θr、θc——指令输入轴、负载输出轴的角位移,rad E——接收自整角机组转子绕组的感应电势,V Ke——自整角机组的增益,V/rad Ue——解调器的输出电压,V Kd——交流放大器和解调器增益,V/V Ui、Ku——伺服放大器的输出电压(V)、增益(V/V) I——伺服阀线圈电流,A Ki、ωi——线圈回路增益(A/V)、转折频率(rad/s) XV——伺服阀位移,m Ksv——以阀芯位移为输出的伺服阀增益,m/A ωsv、ζsv——伺服阀的频宽,rad/s,阻尼系数(无量纲) θm——液压马达角位移,rad ωh、ζh——液压谐振频率(rad/s)及阻尼系数 i=θm/θc=n i——减速齿轮传动比 T——外负载力矩,N·m L(ω)——对数幅频特性 φ(ω)——对数相频特性 Kv——开环增益,rad/s ωc——穿越(或交轴)频率,rad/s ωL——临界频率,rad/s γ(ωc)——相角稳定裕量,(°) L(ωL)——幅值稳定裕量,dB |
|
波 德 图 |
|
|