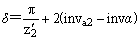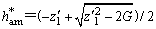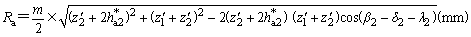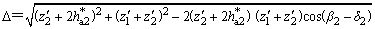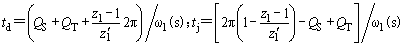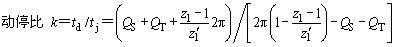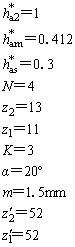计算选型
|
不完全齿轮机构的设计计算公式及工作图 |
|||
|
(1) 不完全齿轮机构的计算公式及算例 |
|||
|
符号 |
计算公式及说明 |
算例结果 |
|
|
z'1、z'2 |
主、从动轮上布满齿时的假想齿数,按工作条件决定,常取z'1=50~55 z'1=44、48、52、56 |
z'1=z'2=52 |
|
|
m |
模数,按强度条件决定,并按GB 1357—1987取值 |
m=1.5mm |
|
|
a |
中心距 a=m(z'1+z'2)/2(mm)按结构空间确定 |
a=78mm |
|
|
α |
压力角,α=20° |
|
|
|
|
主、从动轮的标准齿顶高系数 |
|
|
|
c* |
顶隙系数 c*=0.25 |
|
|
|
N |
主动轮每转一周,从动轮完成间歇运动的次数,按工作要求决定 |
N=4 |
|
|
z2 |
在一次间歇运动中,从动轮转过角度内所包含的齿数,按设计要求决定,z2=z'2/N |
z2=13 |
|
|
β'2 |
β'2=arccos{[z'2(z'1+z'2)+2(z'2+z'1)]/(z'1+z'2)(z'2+2)} |
β'2=0.2730rad 15.643° |
|
|
αa2 |
h*a2=1时,从动轮的齿顶压力角 αa2=arccos[z'2cosα/(z'2+2h*a2)] |
25.192° |
|
|
δ2 |
h*a2=1时,从动轮顶圆齿槽所对的中心角
|
δ2=0.076223rad ≈4.367° |
|
|
K |
在一次间歇运动中,z1=1时,从动轮转过角度内所包含的周节数 K=z'2(β'2-δ2)/π取整数,K=z2-z1+1 或由表从动轮锁止弧所跨越的整周节数K和不产生齿顶干涉时主动轮的末齿齿顶高系数h*am按z'1、z'2查得 |
K=3 |
|
|
z1 |
主动轮在相邻二锁止弧之间的齿数 z1=z2+1-K |
z1=11 |
|
|
β2 |
h*a2=1,h*am=h*as为修正齿顶高系数时,二轮顶圆交点(F、G)所对从动轮中心角之半 β2=(Kπ/z'2)+0.5δ2 |
β2=0.2194rad ≈12.568° |
|
|
h*am |
主动轮末齿修正齿顶高系数 查表从动轮锁止弧所跨越的整周节数K和不产生齿顶干涉时主动轮的末齿齿顶高系数h*am,或由下式解出 G=(z'1+z'2)(z'2+2h*a2)cosβ2-z'2(z'2+z'1)-2h*a2(z'2+h*a2) |
用插入法查 表h*am≈0.412 解方程h*a=0.33 |
|
|
h*as |
主动轮首齿修正齿顶高系数
|
取h*as=0.30 |
|
|
αas1 |
主动轮首齿的齿顶压力角 αms1=arccos[z'1cosα/(z'1+2h*as1)] |
21.725° |
|
|
εα |
首齿与第二对齿之间的重合度 εα=[z'1(tanαas1-tanα)+z'2(tanαa2-tanα)]/2π>1 |
εα=1.166 |
|
|
λ2 |
从动轮上具有0.5mm模数的顶圆齿厚所对的中心角 λ2=(z'2+2h*a2)-1 |
λ2=0.0185rad =1.061° |
|
|
Ra(Rd) |
一对锁止凹弧与凸弧的半径,中心在主动轮轴心O1
|
38.18mm |
|
|
β1 |
主动轮上过始啮点E的向径O1E与O1S间的夹角 β1=arcsin[(z'2-2h*a2)sin(β2-δ2)/Δ]
|
β1=9.08° =0.1585rad |
|
|
αE1 |
主动轮齿廓在始啮点E处的压力角 αE1=arccos[z'1cosα/Δ] |
αE1=17.563° =0.30653rad |
|
|
ψ1 |
主动轮上过始啮点的向径O1E与首齿中线间的夹角 ψ1(π/2z'1)-invαE1+invα |
ψ1=0.0351rad =2.0133° |
|
|
QS |
过主动轮锁止凸弧终点S的向径O1S与首齿中线之间的夹角 第一种情况:(β2-δ2)>(αa2-α)时,QS=β1+ψ1 第二种情况:(β2-δ2)≤(αa2-α)时,QS=Kπ/z'1 |
QS=0.1936rad =11.0924° |
|
|
β |
在终啮点F啮合时,主动轮上向径O1F与O1T之间的夹角 β=arcsin[(z'2+2h*a2)sinβ2/(z'1+2h*am)] |
β=12.484° =0.2179rad |
|
|
αam1 |
主动轮末齿的齿顶压力角厚所对中心角之半 αam1=arccos[z'1cosα/(z'1+2h*am)] |
αaml=21.725° =0.3792rad |
|
|
λ1 |
主动轮上顶圆齿 λ1=(π/2z'1)-invαam1+invα |
λ1=0.02583rad =1.48° |
|
|
QT |
过主动轮锁止凸弧起点T的向径O1T与末齿中线之间的夹角 QT=β-λ1 |
QT=0.19207rad ≈11.048° |
|
|
td tj |
主动轮等速旋转时,从动轮在一次间歇运动中的运动时间td,静止时间tj
式中 ω1——主动转角速度s-1 |
k≈0.3401 |
|
|
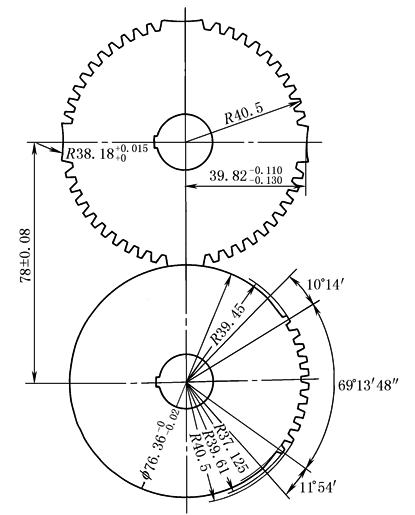
(2)工作图例 |
|||
|
|
|
||