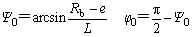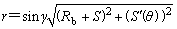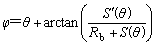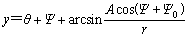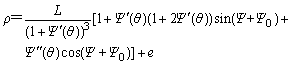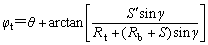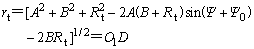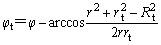计算选型
|
直动平底和摆动平底从动件盘形凸轮工作轮廓设计(解析法) |
||||
|
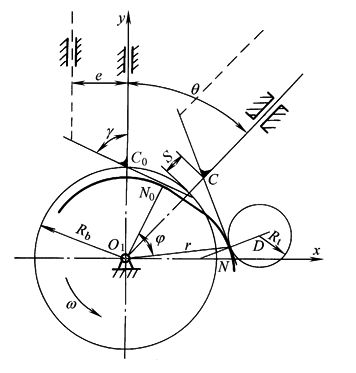
直 动 平 底 从 动 件 |
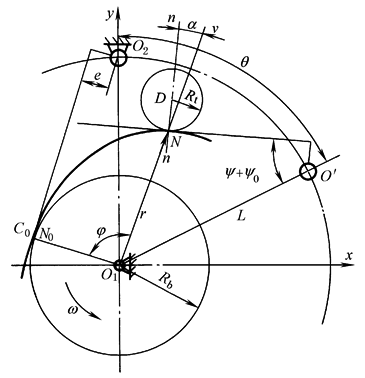
摆 动 平 底 从 动 件 |
|||
|
|
|
|||
|
e—— 偏距有正值和负值之分,如图中实线所示即为正值 C(xC,yC)为凸轮理论轮廓上的任一点,N(xN,yN)为凸轮工作轮廓上与C点相对应的点,D(xD,yD)为加工N点时的圆柱形刀具中心的位置,设刀具半径为RD |
||||
|
已知参数 |
e,h,β1,β',β2,Rb,从动件运动规律,平底与移动导轨夹角γ,Rt |
φ,β1,β',β2,L,e从动件运动规律及凸轮转向(上图所示为异向型),刀具半径Rt |
||
|
常量计算 |
|
|
||
|
从动件 运动参数 |
从表基本运动规律的方程式、表常用组合运动规律的方程式及其比较与应用、表常用多项式运动规律方程式中选出计算 |
S '(θ)、S "(θ)(对摆动从动件为Ψ '(θ)、Ψ "(θ))的公式 |
||
|
计 算 项 目 |
凸 轮 工 作 轮 廓 |
廓 线 方 程 |
直角坐标: x=[(Rb+S )cos(γ-θ)+S 'sin(γ-θ)]sinγ y=[(Rb+S )sin(γ-θ)-S 'cos(γ-θ)]sinγ 极坐标:
|
直角坐标: x=Asinθ -Bcos(θ+Ψ+Ψ0) y=Acosθ +Bsin(θ+Ψ+Ψ0) 式中 A=LΨ '(θ)/(1+Ψ(θ)) B=e+[Lsin(Ψ+Ψ0)/(1+Ψ(θ))] 意义下同 极坐标: r=[A2+B2+2ABsin(Ψ+Ψ0)]1/2
|
|
曲率 半径 |
ρ=[Rb+S(θ)+S "(θ)]sinγ |
|
||
|
压力角 |
α=90° - γ |
tanα=-e[1+Ψ '(θ)]/Lcos(Ψ+Ψ0) |
||
|
刀 具 中 心 轨 迹 |
直角 坐标 |
xD=x+Rtcos(γ-θ) yD=y+Rtsin(γ-θ) |
xD=x - Rtcos(θ+Ψ+Ψ0) yD=y + Rtsin(θ+Ψ+Ψ0) |
|
|
极 坐 标 |
rt={[(Rt+(Rb+S )sinγ)]2 +(S 'sinγ)2}1/2=O1D
|
|
||