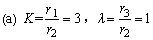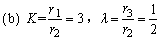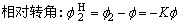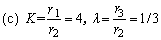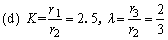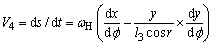计算选型
|
单排内啮合式行星轮系-连杆组合机构的计算 |
|||
|
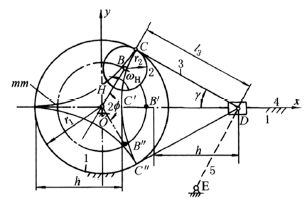
机 构 简 图 |
|||
|
|
|
||
|
已知条件 |
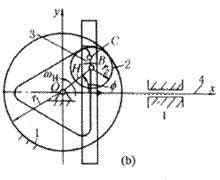
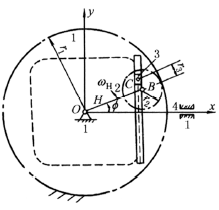
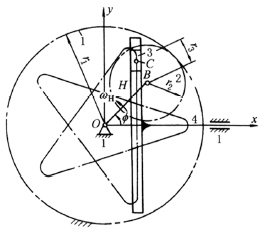
K=r1/r2=z1/z2,ωH l1=lOB=(K-1)r2,l2=lBC=r3=λr2,l3由结构取定 |
||
|
构件的角速比与转角关系 |
i2H=ω2/ωH=1-K,f2=(1-K)f
式中 f—— 主动臂H 的转角 |
||
|
C 点坐标 |
x=l1cosf -l2cos(K-1)f =r2[(K-1)cosf -λcos(K-1)f ] y=l1sinf+l2sin(K-1)f =r2[(K-1)sinf +λsin(K-1)f ] |
||
|
当f =0时,x=x0 |
x0=l1-l2=r2(K-1-λ) |
||
|
当f =180°时 x=xmin |
xmin=-(l1+l2)=-r2(K-1+λ) |
||
|
机 构 简 图 |
|||
|
|
|
||
|
构件4的行程 |
h=x0-xmin |
||
|
构件4的位移 |
S =x - xmin+l3(cosr-1),sinr=y/l3 图b~d:r=0,l3=∞ |
||
|
x,y 对f 的导数 |
dx/df =(K-1)r2[-sinf +λsin(K-1)f ] dy/df =(K-1)r2[cosf +λcos(K-1)f ] |
||
|
构件4的速度 |
|
||
|
和构件4停歇期相对应的转臂H 的转角f |
|
||
|
注:1. 当在f =0的起始位置,铰链C 在OB 的延长线上时,λ 以负值代入。 2. 单排行星轮系尚可与其他双杆组合成五杆齿轮连杆机构,获得具有连续输出运动、往复摆动及具有停歇、中间停歇和部分逆移的往复移动。 |
|||