计算选型
|
已知连杆三个位置综合铰链四杆机构 |
|||
|
B 、 C 两 点 是 铰 链 中 心 |
已知 条件 |
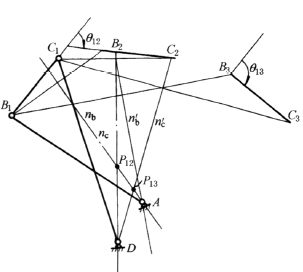
连杆BC的三个位置,B1C1、B2C2及B3C3(如图示) |
|
|
作 图 步 骤 |
|
1.作B1B2 和B1B3 的垂直平分线nb和n'b,作C1C2 和C1C3的垂直平分线nc和n¢c 2. nb与n'b的交点即为固定铰链A 的位置,nc和n'c的交点即为固定铰链D 的位置,机构在第一位置的图形即为AB1C1D 对于给定连杆BC 二个位置的设计,只需根据空间限制期望的机构类型及传动角γ的大小,分别在nb和nc上取定固定铰链A和D 即可 |
|
|
B 、 C 两 点 不 是 铰 链 中 心 |
已知 条件 |
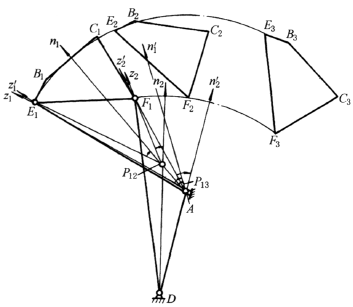
连杆上BC的三个位置,B1C1、B2C2和B3C3(如图示) |
|
|
作 图 步 骤 |
|
1.参照上图作nb及nc,其交点P12为连杆平面在1、2两位置之间的转动极,作n'b及n'c,其交点P13为连杆平面在1、3两位置之间的转动极。连杆从第一位置到第二位置及第三位置时的转角分别为θ12及θ13(见本表前一个图) 2.过P12点作z1与n1线使 3.z1与z'1的交点即为连杆上动铰链位置E1;n1与n'1的交点,即为固定铰链A 之位置 4.把∠z1P12n1绕P12转过任意一个角度得∠z2P12n2,再把∠z'1P13n'1绕P13转过任一角度得∠z'2P13n'2 5.z2与z'2的交点即为连杆上另一动铰链位置F1;n2与n'2的交点即为另一固定铰链D的位置 6.机构在第一位置时的图形即为AE1F1D当E1F1分别转到E2F2及E3F3时,连杆平面上的线段B1C1相应转到B2C2及B3C3 对于给定连杆上B、C二个位置的设计,只需在n1上任取点作为固定铰链A,在z1上取点作为动铰链E;在n2上任取点作为固定铰链D,在z2上任取点作为动铰链F |
|