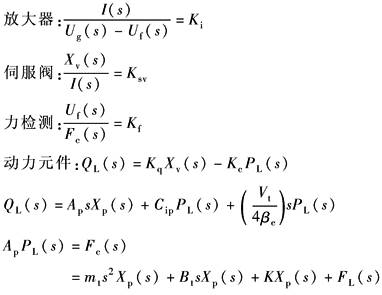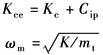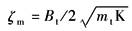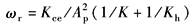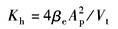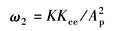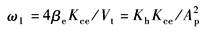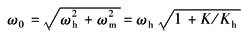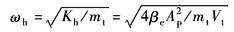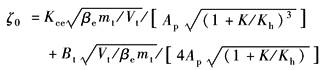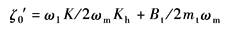计算选型
|
采用Q阀的单自由度驱动力系统 |
|||
|
项目 |
分析 |
说明 |
|
|
动 态 方 程 |
|
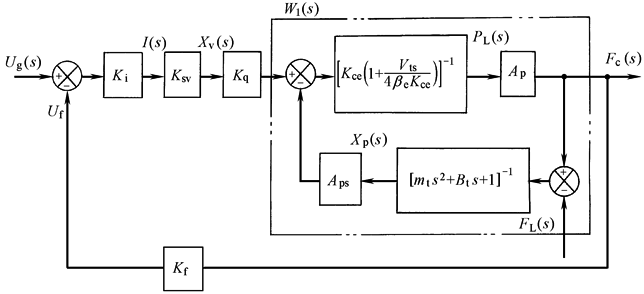
力传感器刚度Kf?K(负载刚度)时,可把力传感器看成刚性,系统看做是单自由度系统 Fc——力传感器的输出力,N Uf——力传感器二次仪表的输出,V Kf——力传感器及二次仪表的增益,V/N mt=mp+mL——总的运动质量,kg Bt=Bp+BL——总的黏性阻尼系数,N·s/m K——负载刚度,N/m |
|
|
方 块 图 |
|
||
|
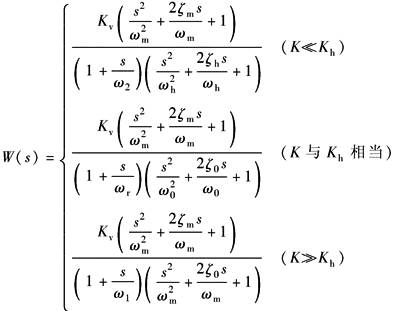
开 环 传 递 函 数 |
W(s)=KiKsvKfKqWl(s) 考虑到:Fc(s)=ApPL(s)
Kv=KiKsvApKfKq/Kce Kv——开环增益 |
ωm——机械谐振频率,rad/s
ζm——机械阻尼系数,无量纲
ωr——液压及机械弹簧引起的转折频率,rad/s
Kh——液压弹簧刚度,N/m
ω2——负载弹簧引起的转折频率,rad/s
ω1——液压弹簧引起的转折频率,即容积滞后频率,rad/s
ω0——综合谐振频率,rad/s
ωh——液压谐振频率,rad/s
ζ0——综合阻尼系数,无量纲
|
|
|
波 德 图 |
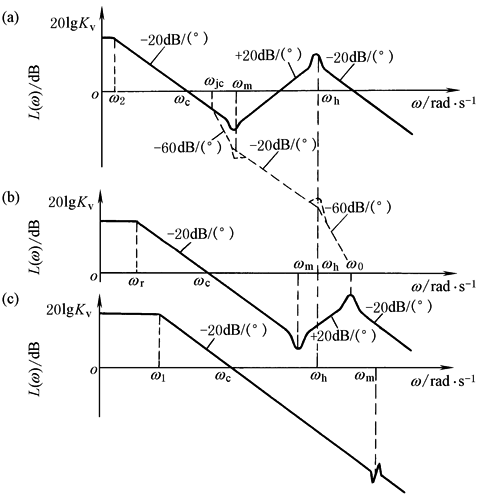
(a)K=Kh的情况 (b)K与Kh相当情况 (c)K?Kh的情况 |
结论: (1)驱动力系统属0型系统,对阶跃输入存在稳态误差 (2)负载刚度K愈小,系统稳定性愈差,甚至ωh处的谐振峰可能超出零分贝线,以致不稳定,如波德图a所示。在ωc与ωm之间加入Wc(S)=(1+s/ωc)-2的校正环节,可望改善稳定性,见a图中虚线。当然,仅当K变化不大时,校正才会奏效 (3)在相同的开环增益下,K愈小,ωc愈低,即响应速度愈低。因此系统稳定性和响应均应按K最小值来检验 (4)对于实际的驱动力系统,不仅要充分考虑K变化对系统性能的影响,还应计及伺服阀等小参数的影响 (5)若要分析外负载力FL对输出力Fc的影响,还应进行类似的分析 |
|