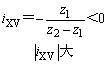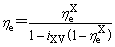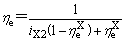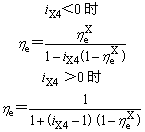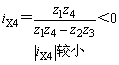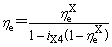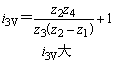计算选型
|
概述 |
|||||
|
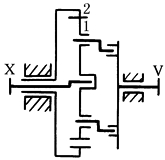
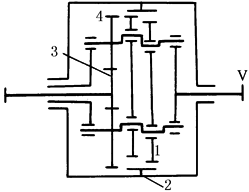
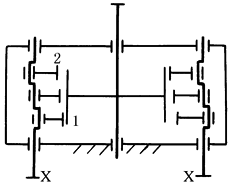
基本类型 按渐开线少齿差行星齿轮传动(以下简称少齿差传动)的构成原理,有四种基本类型:Z-X-V型、2Z-X型、2Z-V型及Z-X型。这四种类型国内均有应用(见下表) |
|||||
|
少齿差传动基本类型、传动比、行星机构的啮合效率 |
|||||
|
类型 |
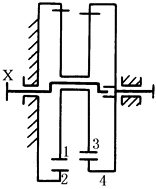
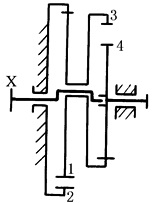
机构简图 |
固定 构件 |
传动比 |
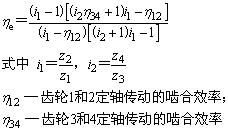
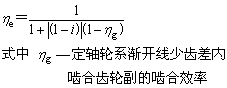
行星机构的啮合效率 |
|
|
Z-X-V (K-H-V) |
|
2 |
|
|
|
|
V |
|
|
|||
|
2Z-X (2K-H) |
Ⅰ
型 |
|
2 |
|
|
|
Ⅱ
型 |
|
2 |
|
|
|
|
2Z-V (2K-V) |
|
2 |
|
|
|
|
Z-X (K-H) |
|
机体 |
|
|
|
|
注:1.传动比应带着其正负号代入ηe的计算式。 2.2Z-X型传动的ηeX是两对齿轮啮合效率的乘积。 3.表中类型栏(K-H-V)等为前苏联的分类代号,我国仍常用。 |
|||||
|
传动比 少齿差传动多用于减速,其传动比的计算式见上表。如i<0系指主动轴与从动轴转向相反,但通常均称其绝对值(下同) 单级传动比:Z-X-V型及Z-X型从10~100左右,在允许效率较低时,实例中单级传动比达几百甚至几千,传动比小于30时,应选用上表中外齿轮输出|iX4|较小的Ⅱ型传动方案;2Z-V型前置一级外啮合圆柱齿轮传动,其传动比可在50~300之间方便地调整,其前级传动比取1.5~3为宜 效率 减速用少齿差传动的效率η,主要由三部分组成,即 η≈ηeηpηb 式中 ηe——行星机构的啮合效率; ηp——传输机构的效率; ηb——转臂轴承的效率。 ηe的计算式见上表。ηeX的计算式见表一对齿轮的啮合效率中式。ηp的计算式见表传输机构(输出机构)的效率。ηb的计算式见表转臂轴承的效率 上述效率计算忽略了许多不易计算的因素,且摩擦因数也难以取得确切,故只能作为设计阶段的参考数值,而以实测值为评价依据 传动比(绝对值)增大、传递功率减小、转速增高时,效率降低。国内目前产品的效率实测数值,当传动比在100以内时,η≈0.7~0.93,个别的达0.95以上 传递功率与输出转矩 渐开线齿轮的模数可以很小,故可传递微小功率。国内已有m=0.2mm的少齿差传动装置。目前国内产品传递功率多为0.37~18.5kW 我国生产的三环减速器,其标准SH型单级传动最大中心距1070mm,最小传动比17,最大功率610kW,输出转矩469kN·m。其公称中心距为1180mm,传动比为15750的超大型传动最大输出转矩达900kN·m 精密传动的空程误差(回差) 国内已成功地将少齿差传动用于精密机械传动,其空程误差视制造精度与装配精度而定。国内的产品能达到3'~1.8' |
|||||