计算选型
|
常用行星齿轮传动的传动型式及特点 |
|||||
|
传动型式 |
简 图 |
性 能 参 数 |
特 点 |
||
|
传动比 |
效 率 |
最大功率/kW |
|||
|
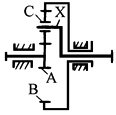
NGW(2Z-X 负号机构) |
|
|
0.97~0.99 |
不限 |
效率高,体积小,重量轻,结构简单,制造方便,传递功率范围大,轴向尺寸小,可用于各种工作条件。单级传动比范围较小。单级、二级和三级传动均在机械传动中广泛应用 |
|
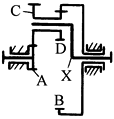
NW(2Z-X 负号机构) |
|
|
效率高,径向尺寸比NGW型小,传动比范围较NGW型大,可用于各种工作条件。但双联行星齿轮制造、安装较复 杂,故 |
||
|
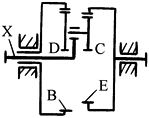
NN(2Z-X 正号机构) |
|
推荐值:
|
效率较低,一般为0.7~0.8 |
≤40 |
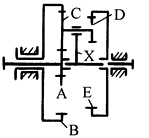
传动比大,效率较低,适用于短期工作传动。当行星架X从动时,传动比︱i︱大于某一值后,机构将发生自锁。常用三个行星轮 |
|
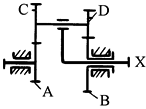
WW(2Z-X 正号机构) |
|
|
|
≤20 |
传动比范围大,但外形尺寸及重量较大,效率很低,制造困难,一般不用于动力传动。运动精度低,也不用于分度机构。当行星架X从动时,︱i︱从某一数值起会发生自锁。常用作差速器;其传动比取值为 |
|
NGWN(Ⅰ)型(3Z) |
|
小功率传动 |
0.8~0.9随 |
短期工作≤120长期工作≤10 |
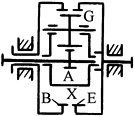
结构紧凑,体积小,传动比范围大,但效率低于NGW型,工艺性差,适用于中小功率或短期工作。若中心轮A输出,当︱i︱大于某一数值时会发生自锁 |
|
NGWN(Ⅱ)型(3Z) |
|
|
0.7~0.84随 |
短期工作≤120长期工作≤10 |
结构更紧凑,制造,安装比上列(Ⅰ)型传动方便。由于采用单齿圈行星轮,需角度变位才能满足同心条件。效率较低,宜用于短期工作。传动自锁情况同上 |
|
注:1.为了表示方便起见,简图中未画出固定件,性能参数栏内除注明外,应为某一构件固定时的数值。 2.传动型式栏内的“正号”、“负号”机构,系指当行星架固定时,主动和从动齿轮旋转方法相同时为正号机构,反之为负号机构。 3.表中所列效率是包括啮合效率、轴承效率和润滑油搅动飞溅效率等在内的传动效率,啮合效率的计算方法可见表行星齿轮传动的传动比及啮合效率计算公式。 4.传动比代号的说明见表传动比中(1)传动比代号。 |
|||||