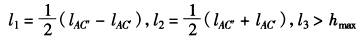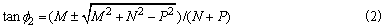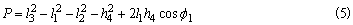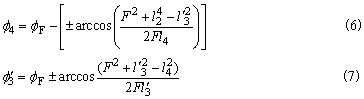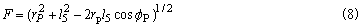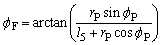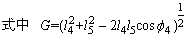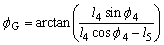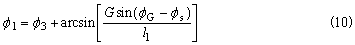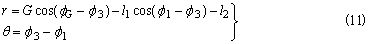计算选型
|
转动凸轮-连杆组合机构 |
|
|
这种组合机构是以一个二自由度的五杆机构为基础,利用和主动件一起转动的凸轮来控制五杆机构二个输入运动间的关系,从而使输出的运动实现给定的工作要求。这种组合机构主要有下列二种型式。 |
|
|
(1)用凸轮来控制从动曲柄(或摇杆)的运动 |
转动凸轮-五杆组合机构 |
|
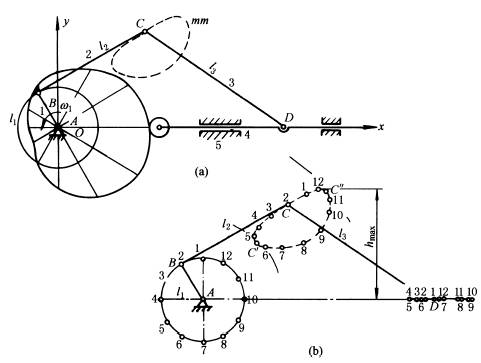
图a所示为一由五杆机构12345和凸轮机构145所组成的相当于机架铰链点D的位置可变动的四杆铰链机构ABCD,其设计步骤和方法如下。这种组合机构的另外一种常见型式是将凸轮机构中的移动从动件4改为摆动从动件。 ①建立坐标系Oxy。一般原点O与输入轴A重合,x与从动件4的移动导路方向平行或重合。 ②选定曲柄AB和连杆BC、CD的长度l1、l2和l3:
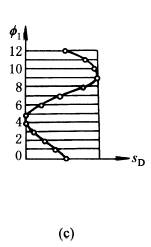
lAC' 和lAC" 是A到mm曲线的最近和最远距离。hmax是mm曲线与构件4导路线之间的最远距离。 ③作曲柄圆,并顺ω1方向等分,图b中B点取12等分。以各个B点为中心、l2为半径,与mm曲线的交点即得12个相应的C点,再以各个C点为中心、l3为半径,与杆4导路线的交点即得12个相应的分点D。 ④作出从动件4的位移曲线sD-f1,根据构件1各个等分角f1时的D点位置,画出其位移曲线(图c),注意f1=0°时,不一定就是从动件4的左极限或右极限位置。 ⑤画出凸轮廓线。根据此位移曲线,用移动从动件盘形凸轮廓线的绘制方法作出凸轮的理论廓线和工作廓线。 ⑥mm曲线的参数方程式。
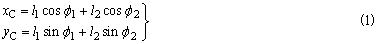
设计时选定mm曲线上各个C点坐标(xC,yC),选定l1和l2,按上式求出相应的f1和f2。 ⑦求D点的位置(AD=h4)以及从动件4的位移规律sD=f(f1)。
其中: M=2l1l2sinf1 (3) N=2l1l2cosf1-2l2h4 (4)
将选定的l1、l2和l3以及由式(1)求得的f1和f2代入上列四式,便可求得和f1相对应的一系列h4,从而得出从动件4的位移规律sD=f(f1)。 ⑧按sD=f(f1)用解析法求解移动从动件盘形凸轮的理论廓线和工作廓线方程式(参见表直动和摆动滚子从动件盘形凸轮工作轮廓线设计)。 |
|
|
(2)用凸轮来控制连杆的运动 |
凸轮-五杆组合机构 |
|
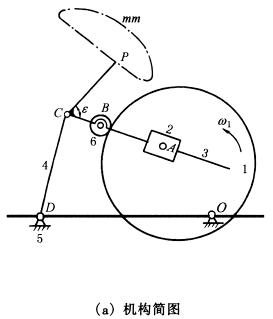
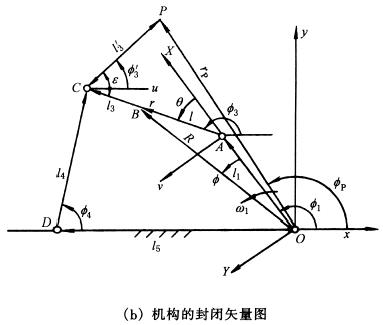
图a所示为一五杆机构12345和凸轮1组成的组合机构。这种组合机构相当于连杆AC长度可变的四杆铰链机构OACD,只要改变凸轮的轮廓曲线形状就可控制AC长度的变化规律,设计时,可将其转化为运动相当的连杆机构用封闭矢量法求解,如图b所示。这种组合机构的设计步骤和方法如下。 ①建立定坐标系Oxy。一般取原点与输入轴重合,Ox为连心线OD方向。 ②选定连杆机构中各杆的尺度。l1=OA,l3=BC,l'3=CP,l4=DC,l5=OD,∠PCB=ε,这些都是不变的尺度。变量r=AB。 ③将给定的mm曲线用矢量表示为:向径rP=OP,位置角fP。 ④求出杆ABC、杆CP和杆DC的位置角f3、f'3和f4。 由机构位置的封闭矢量方程式可解出
式中
⑤求出可变长度r r=Gcos(fG-f3)-l1cos(f1-f3)-l3 (9)
⑥求出主动件1的相应转角f1
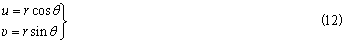
⑦求凸轮理论廓线在动坐标uAυ上的方程式。动坐标uAυ和构件1固连,原点在A。凸轮理论廓线在坐标系uAυ上的极坐标方程式:
直角坐标方程式:
|
|