计算选型
|
伺服阀的选择、使用及维护 |
||
|
项目 |
说明 |
|
|
伺 服 阀 的 选 择 |
考虑 因素 |
负载的性质及大小,控制速度、加速度的要求,系统控制精度及系统频宽的要求,工作环境,可靠性及经济性,尺寸、重量限制以及其他要求等 |
|
选 择 原 则 与 步 骤 |
(1)确定伺服阀的类型 根据系统的控制任务、负载性质,确定伺服阀的类型。一般位置及速度控制系统采用Q阀;力控制系统最好采用P阀,亦可采用Q阀;大惯量但外负载力较小的系统拟用P-Q阀 (2)确定伺服阀的种类和性能指标 根据系统的性能要求,确定伺服阀的种类及性能指标。控制精度要求高的系统,拟采用分辨率高、滞环小的伺服阀;外负载力大时,拟采用压力增益高的伺服阀 频宽应根据系统频宽要求来选择。频宽过低将限制系统的响应速度,过高则会把高频干扰信号及颤振信号传给负载 工作环境较差的场合拟采用抗污染性能好的伺服阀 (3)确定伺服阀的规格 根据负载的大小和要求的控制速度,确定伺服阀的规格,即确定额定压力和额定流量 (4)选择合适的额定电流 伺服阀的额定电流有时可选择。较大的额定电流要求采用较大功率的伺服放大器,较大额定电流值的阀具有较强的抗干扰能力 |
|
|
使 用 与 维 护 |
线 圈 的 接 法 |
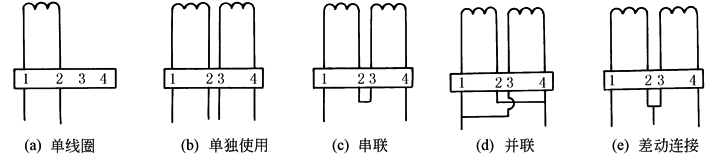
一般伺服阀有两个控制线圈,根据需要可选下图任一种接法。但有的伺服阀只有单控制线圈
两个线圈单独连接时,一个线圈接控制信号,另一个接颤振信号。如果只使用一个线圈,则把颤振信号叠加在控制信号上 串联连接时,线圈匝数加倍,因而电阻加倍,而电流减半 并联连接时,电阻减半,电流不变。并联的优点是:由于伺服阀放大器大多是深度电流反馈,一个线圈损坏时,仍能工作,从而增大了工作可靠性 差动连接的优点是电路对称,温度和电源波动的影响可以互补 |
|
颤 振 信 号 的 使 用 |
颤振信号使阀始终处于一种高频低幅的微振状态,从而可减小或消除伺服阀中由于静摩擦力而引起的死区,并可以有效地防止出现阀的堵塞现象。但颤振无助于减小力(矩)马达磁滞所产生的伺服阀滞环值 颤振信号的波形可以是正弦波、三角波或方波,通常采用正弦波。颤振信号的幅值应足够大,其峰值应大于伺服阀的死区值。主阀芯的振幅约为其最大行程的0.5%~1%左右,振幅过大将会把颤振信号通过伺服阀传给负载,造成动力元件的过度磨损或疲劳破坏。颤振信号的频率应为控制信号频率的2~4倍,以免扰乱控制信号的作用。由于力(矩)马达的滤波衰减作用,较高的颤振频率要求加大颤振信号幅值,因此颤振频率不能过高。此外,颤振频率不应是伺服阀或动力元件谐振频率的倍数,以免引起共振,造成伺服阀组件的疲劳破坏 |
|
|
伺 服 阀 的 调 整 |
(1)性能检查:伺服阀通电前,务必按说明书检查控制线圈与插头线脚的连接是否正确 (2)零点的调整:闲置未用的伺服阀,投入使用前应调整其零点。必须在伺服阀试验台上调零;如装在系统上调零,则得到的实际上是系统零点 (3)颤振信号的调整:由于每台阀的制造及装配精度有差异,因此使用时务必调整颤振信号的频率及振幅,以使伺服阀的分辨率处于最高状态 |
|
|
污 染 控 制 |
控制污染首先应防范污染物的侵入。合理的系统设计、有效的过滤和完善的维护管理体制是控制污染的关键 大型工业伺服系统的过滤系统设有:主泵出口高压过滤器、伺服阀前高压过滤器、主回油低压过滤器、循环过滤器、空气过滤器和磁性过滤器 阀前过滤器精度由伺服阀的类型而定,喷嘴挡板阀的绝对过滤精度要求5μm。滑阀式工业伺服阀的绝对过滤精度要求10μm,阀内小过滤器为粗过滤器,防止偶然的较大污染物进入伺服阀。阀内过滤器和系统过滤器应定期检查、更换和清洗 系统装上伺服阀前,必须用伺服阀清洗板代替伺服阀,对系统进行循环清洗,循环清洗时要定期检查油液的污染度并更换滤芯,直至系统的洁净度达到要求后方可装上伺服阀 |
|
|
伺 服 阀 不 稳 定 |
油源中泵的流量脉动引起的压力脉动、溢流阀的不稳定、管道谐振、各种非线性因素引起的极限环振荡、伺服阀引起的不稳定等,会引起系统振荡 伺服阀中的游隙和阀芯上稳态液动力造成的压力正反馈,都可以引起系统的不稳定。伺服阀至执行元件间的管道谐振也会引起系统振荡。伺服阀转换器的谐振频率、前置级阀或功率级的谐振频率与动力元件的谐振频率、管道的1/4波长频率相重合或成倍数时,也可能引起共振 伺服阀游隙引起的不稳定可通过改善过滤和加颤振来减弱或消除;与管道及结构谐振频率有关的振荡,则可通过改变管道的长度及支承、执行元件的支承等来减弱或消除 |
|