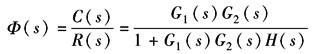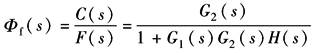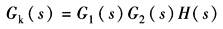计算选型
|
控制系统的传递函数 |
|
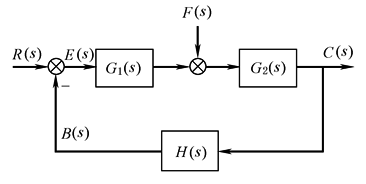
反馈控制系统的方块图经等效变换后,一般具有如下图所示的典型结构。其中R(s)、C(s)和F(s)分别为系统的输入量、输出量和扰动作用的象函数,E(s)和B(s)分别为偏差信号和反馈信号的象函数,G1(s)、G2(s)和H(s)分别为系统中各信号之间的传递函数
反馈控制系统的典型方块图 应用叠加原理,反馈控制系统的传递函数可以分别表示为下列函数 (1)控制输入作用下的闭环传递函数F(s) 控制输入作用下的闭环传递函数是指假定扰动作用F(s)=0时,系统的输出量C(s)和输入量R(s)之间的传递函数,对于上图,有
(2)扰动作用下的闭环传递函数Ff(s) 扰动作用下的闭环传递函数是指假定控制输入R(s)=0时系统的输出量C(s)和扰动作用F(s)之间的传递函数。对于上图,有
(3)闭环系统的开环传递函数Gk(s) 闭环系统的开环传递函数等于反馈控制系统中前向通路的传递函数和反馈通路传递函数的乘积,对于上图,有
开环传递函数是反馈控制系统分析和设计的一个十分有用的概念。在反馈控制系统的分析中还有误差传递函数 |