计算选型
|
转子的平衡 |
||||
|
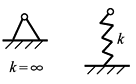
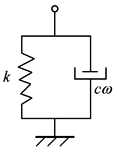
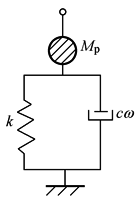
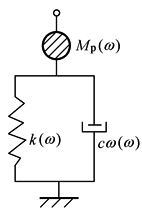
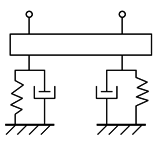
不平衡的原因:材质不均匀;制造和装配误差;初始弯曲;转动部件间的相对移动;热变形或者设计上的缺陷,可能使得转子的每个轴段的质心偏离旋转轴线。这种振动的特点是振动的频率和转子转动频率相同 转子不平衡的类型可分为三类或四类:①静不平衡;②准静不平衡;③偶不平衡;④动不平衡。①、②可合称为静不平衡 由于转子质量偏心可能沿轴长分布是随机性的未知函数,即使是同一类型同一尺寸的转子,其偏心量的大小、方向和沿轴线方向的分布也是不相同的。当转子旋转时转子每个轴段的质量偏心将产生惯性力,从而引起转子和整个旋转机器的振动 转子的“平衡”是在转子上选定适当的校正平面,在其上加上适当的校正质量(或质量组),使得转子(或轴承)的振动(或力)减小到某个允许值以下 转子不平衡量可以在任意两平面校正的,或可以用刚性转子平衡技术平衡的称刚性转子或准刚性转子,如齿轮;有不平衡量轴向分布已知的转子,如带有带轮的砂轮、离心式压气机转子;有不平衡量轴向分布未知的转子,如多级离心泵、中压汽轮机转子;还有不能用刚性转子平衡技术平衡而要用高速平衡的挠性转子,如二级及以上的发电机转子,等等。它们的分类与要求各不相同 总结起来,刚性转子的平衡方法有①单面平衡法;②二平面平衡法。柔性转子的平衡方法有①振型平衡法;②影响系数法 这里提醒一下,轴承座、台架及基础的弹性对小型转子振动的影响一般可忽略,但对于大型转子来说,支承件特性将对系统的振动有明显的影响。对于结构简单的支承,可通过计算求出支承特性,而对于结构复杂的支承,由于接合面多,边界条件难以准确决定,因此用试验的办法来确定支承特性比较有效。可以用正弦激振、冲击激振或其他激振方法,测量支承的机械阻抗或导纳以确定支承结构的动特性。下表为支承简化模型 |
||||
|
支承简化模型 |
||||
|
|
支承模型 |
条件 |
实例 |
|
|
A |
|
简支或一弹簧 |
刚性很大的支承座 非常轻的支承座 阻尼很小的支承座 |
板弹簧支承 小型轴承座 |
|
B |
|
—弹簧 —阻尼 |
支承的共振点比工作转速高得多 |
在刚性基础上固定的刚性高的轴承座 |
|
C |
|
—质量 —弹簧 —阻尼 |
支承的共振点低于工作转速或在其附近 |
通常的大型机械的轴承座 |
|
D |
|
动刚度,其质量、弹簧、阻尼是振动频率的函数 |
支承共振点低于工作转速或在其附近,需考虑基础的影响 |
复杂支承结构的大型机械轴承座 |
|
E |
|
共同台架 |
各支承的动特性相互影响,彼此不独立 |
燃气轮机 共同台架的重型转子 |