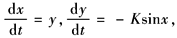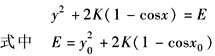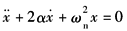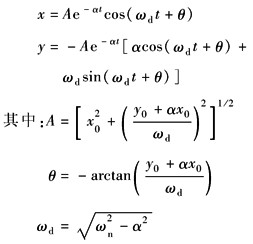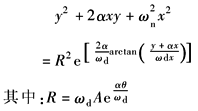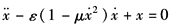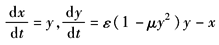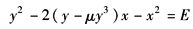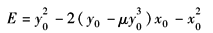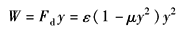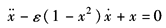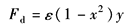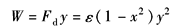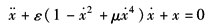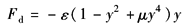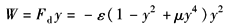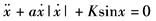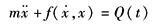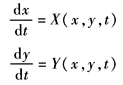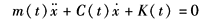计算选型
|
单自由度系统相平面及稳定性 |
||||
|
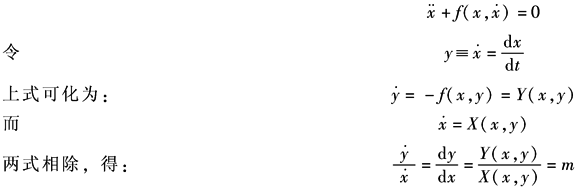
单自由度非线性系统振动的定性研究经常用图解法,其中相平面法是常用的方法。在平面图上作出系统的运动速度和位移的关系,称相轨迹,以此了解系统可能发生的运动的总情况。例如,对于自治系统(见表分析非线性振动的常用方法的注),非线性单自由度系统的微分方程式可普遍写作:
积分后,即为以x,y为坐标的相平面图上,由初始条件(x0,y0)开始画出的等倾线(以斜率m为参数)族,是作相平面图的方法之一。单自由度系统相平面及稳定性的几种主要情况见下表 |
||||
|
项目 |
相轨迹方程及阻尼区划分 |
相平面 |
平衡点和极限环稳定性 |
|
|
无阻尼系统自由振动(以单摆大摆角振动为例) |
用x表示单摆的角位移,用y表示单摆的角速度,则自由振动状态方程为
|
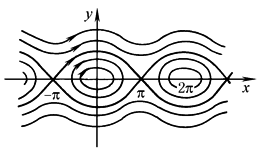
以x、y坐标轴构成的平面为相平面,相平面任意点P(x,y)称为相点,表示了系统的一种状态,给定初始状态P0(x0,y0),按照相轨迹方程可绘制出过该点的相轨迹。选定不同的初始状态,能绘制出一族相轨迹 |
当E<4K时,相轨迹为封闭曲线,称为极限环,对应的运动状态为稳态周期运动。当E>4K时,各相点的y值均不等于零,对应运动状态为回转运动 当 |
|
|
线性阻尼(小阻尼)系统自由振动 |
线性阻尼系统运动微分方程: x=x0,y=y0,则方程解及其速度为:
从x和y的关系可导出相轨迹方程:
|
|
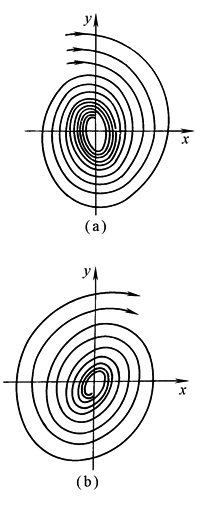
当0<α<ωn时,相轨迹为图a所示的一族对数螺旋线,对应的运动状态为衰减振动。这种系统受扰动离开平衡状态,扰动消失后,系统状态能无限趋近此平衡状态。这种平衡点称为渐近稳定的平衡 当-ωn<α<0(负阻尼)时,相轨迹为图b所示的对数螺旋线,对应的运动状态为发散运动状态。这种系统受扰动离开平衡状态,扰动消失后,系统的状态越来越远离此平衡状态。这种平衡点称为不稳定平衡点 |
|
|
软激励自振(以瑞雷方程和范德波方程为例) |
用x表示运动的位移,用y表示运动速度,可将瑞雷方程
两式相除整理积分得相轨迹方程:
E取决于初始条件,当t=0,x=x0,y=y0时,
单位时间内非线性阻尼力对系统做功:
|
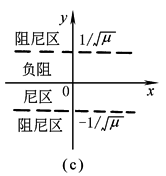
按W表达式将相平面划分为如图c所示的正阻尼区和负阻尼区
|
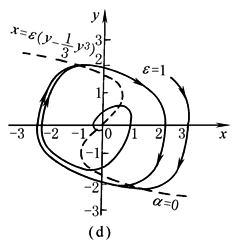
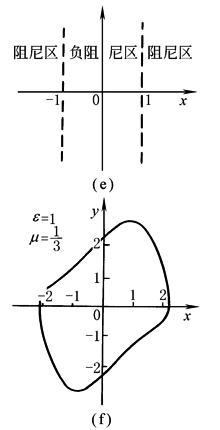
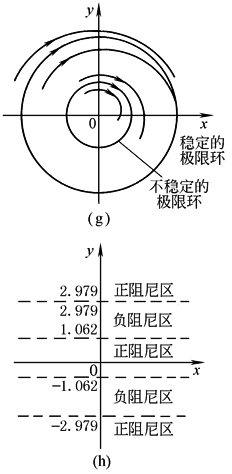
瑞雷方程和范德波方程描述的系统,原点附近是负阻尼区,相轨迹必定向外扩展。进入正阻尼区后又会向原点趋近,因而相轨迹不会走向无穷远处。这就意味着距离原点不远不近区域存在一条封闭曲线,在该曲线内外的相轨迹都向它趋近。极限环对应的运动状态为周期运动,上述的这种周期运动,称为渐近稳定的运动。于是,便可根据平衡稳定性和极限环,判断稳定周期运动自振能否发生 相轨迹和极限环的形状如何,人们并不关心 这种平衡点不稳定的自振系统受很微小扰动就能激发的自振,称为软激励自振 |
|
|
软激励自振(以瑞雷方程和范德波方程为例) |
范德波方程:
上述方程描述系统承受的阻尼
单位时间内该力对系统做功:
按上式将相平面划分为如图e所示的正阻尼区和负阻尼区 |
|
|
|
|
硬激励自振(以复杂阻尼系统为例) |
自振系统运动方程:
系统承受阻尼力:
单位时间该力对系统作功:
按上式相平面被划分为如图h所示正、负阻尼区 |
|
方程描述的系统原点位于正阻尼区,相轨迹必定无限趋近于它,平衡点为渐近稳定的。位移大一点的相轨迹进入两个负阻尼区,相轨迹会充分向外扩展,对这一区域来说,平衡点是不稳定的。当位移更大时,相轨迹进入了外面的两个正阻尼区,平衡又变成渐近稳定的。在相平面正负阻尼分界处,肯定会有一封闭曲线极限环。该自振系统有两个分界处,相应也有两个极限环。外面极限环内外的相轨迹都趋近于极限环,称为渐近稳定的极限环;内侧极限环内外的相轨迹都远离该极限环,称为不稳定极限环。该系统受小的扰动后离开平衡位置,当干扰消失后,又会恢复平衡状态,不会发生自振。当系统受到足够强的扰动时,则系统的相点位于不稳定极限环之外,这时若干扰消失,系统就会发生自振。这样的自振系统称为硬激励系统 相平面中的相轨迹和极限环不是真实的,只能供定性分析之用。实际人们关心的是如何根据平衡点和极限环的稳定性来判断系统是否是硬激励自振系统以及在什么条件下能发生自振。气动冲击工具的自振系统就是硬激励自振系统 |
|
|
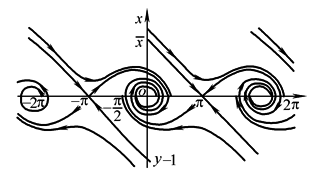
单摆在液体中的运动 |
所受阻尼与速度的平方成正比,方向与速度的方向相反,振动方程为 |
|
||
|
非线性系统的受迫振动 |
运动微分方程:
状态方程:
两式相除并积分得相轨迹方程 |
根据相轨迹方程绘制相轨迹,受迫振动相轨迹方程是x、y和时间t的函数 |
李亚普诺夫为周期解的稳定性作过如下定义:设由t=t0时P0(x0,y0)出发的解为
|
|
|
注:由于系统中某个参数作周期性变化而引起的振动称参数振动。如具有周期性变刚度的机械系统、受振动载荷作用的薄拱等,都属于参数振动系统。此时描述该系统的微分方程是变系数的,对单自由度系统为:
方程的系数是时间的函数。这些函数与系统的位置无关,且它们的物理意义取决于系统的具体结构和运动状况。 |
||||