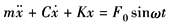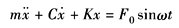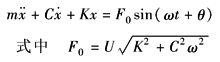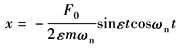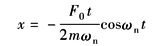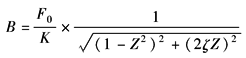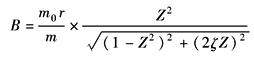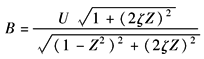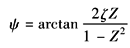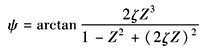计算选型
|
简谐受迫振动的模型参数及响应 |
||||||
|
序号 |
项目 |
简谐激励作用下的受迫振动 |
偏心质量回转引起的受迫振动 |
支承运动引起的受迫振动 |
||
|
1 |
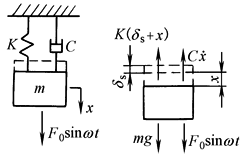
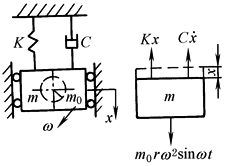
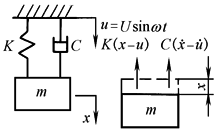
力学模型 |
|
|
|
||
|
2 |
运动微分方程 |
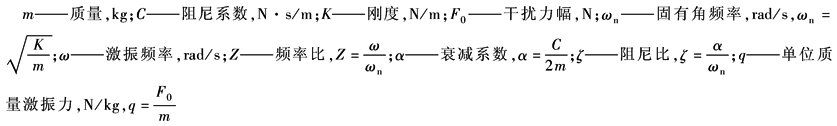
F0——简谐激励幅,N |
式中 F0=m0rω2 m0r——偏心质量矩,kg·m |
θ=arctan(Cω/K)(初相位) U——支承运动位移幅值,m |
||
|
3 |
瞬态解(过渡过程) |
x=Ae-αtsin(ωnt+φ0)+Bsin(ωt-ψ)机械启动过程中总存在以ωn和ω为频率的两种振动的组合,但经过一定时间之后,以ωn为频率的振动消失 |
||||
|
4 |
拍振 |
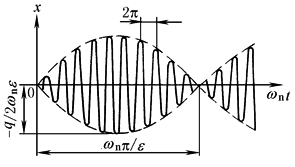
当ω→ωn(ωn-ω=2ε)时,瞬态解成为:
这种振幅忽大忽小周期性变化的振动称为拍振。可用出现这一振动现象的干扰频率ω去估计系统固有角频率ωn |
|
|||
|
共振 |
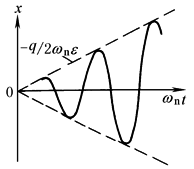
当ω=ωn(ε=0)时,瞬态解成为:
这种振幅随时间无限增长的振动称为共振。但只要时间t不长,振幅也不会很大。例如机械启动或停机过程中,只要迅速通过共振区,振幅就不很大 |
|
||||
|
5 |
稳态解 |
x=Bsin(ωt-ψ),即以ωn为频率的振动完全消失的振动 |
||||
|
6 |
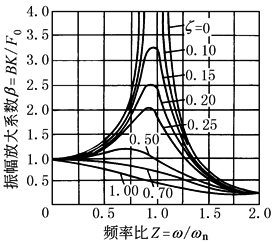
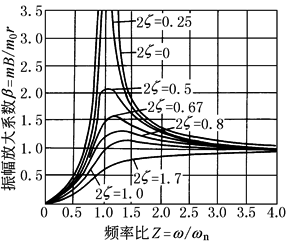
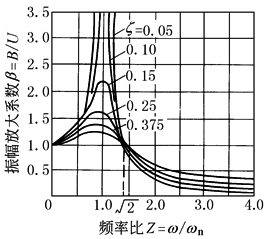
稳态解的振幅及幅频响应曲线 |
|
|
|
||
|
|
||||||
|
7 |
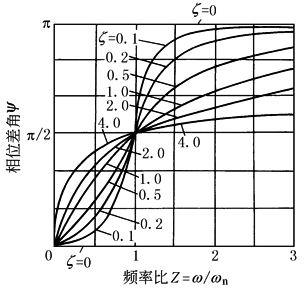
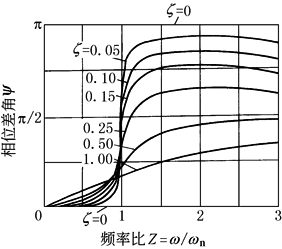
稳态解的相位差角及相频响应曲线 |
|
当稳态解为x=Bsin(ωt+θ-ψ)时, |
|||
|
8 |
能量关系及力的平衡 |
受迫振动过程中的能量关系:一方面激振力向系统输入能量,另一方面系统的阻尼又不断地消耗能量。若前者大于后者,振幅将增大;若前者小于后者,振幅将减小。直到两者重新平衡,系统出现新的恒幅振动,这种状态下,激振力在一个周期向系统输入能量ΔW=πF0Bsinψ,该能量与激振力幅F0、稳态振幅B以及激振力和位移的相位差ψ有关(支承运动引起的受迫振动ψ中包含有θ角在内) 另外,从力平衡角度来看,当ω=ωn时,振动缓慢,速度很小,加速度更小,系统内的惯性力和阻尼很小,激振力主要是和弹性力相平衡。当ω?ωn时,加速度很大,而弹性力和阻尼力与惯性力相比是很小的,所以,激振力主要是平衡惯性力。当ω=ωn时,弹性力和惯性力相平衡,激振力用于平衡阻尼力。介于前述状态之间的状态分为两种情况:当ω<ωn时,激振力主要用于平衡部分弹性力和阻尼力;当ω>ωn时,激振力主要用于平衡部分惯性力和阻尼力 |
||||
|
结论 |
(1)简谐激励作用下的稳态受迫振动为简谐振动,振动频率与激振频率相同 (2)受迫振动的振幅主要决定于系统的固有角频率、阻尼、激振力幅值以及激振频率与固有频率之比 |
|||||