气动夹持系统的匹配设计主要涉及气缸推力计算、气动元件流量特性、工作压力范围及管路压降。可结合气动系统设计手册、元件制造商技术样本和气动回路设计资料,核对各部件的额定参数与接口规格,为夹持机构的选型和系统配置提供依据。
一、先确定夹钳的夹持需求
气动夹钳选型应从工件重量、尺寸、形状、夹持位置和加工过程中的外力入手,确定所需夹持力。
如果夹钳用于搬运工件,需要考虑工件自重、加减速产生的惯性力以及夹持面的摩擦系数;如果用于加工定位,还需要考虑切削力、振动和其他外部作用力。
夹持力不足容易造成工件滑动或脱落,夹持力过大则可能导致工件变形。因此,应根据实际工况确定夹持力,并预留合理的安全余量。
二、夹钳与气缸应该如何匹配
气缸负责提供驱动力,夹钳通过杠杆、连杆或滑块等机构将气缸推力转换为夹持力。
气缸理论推力可按以下公式估算:
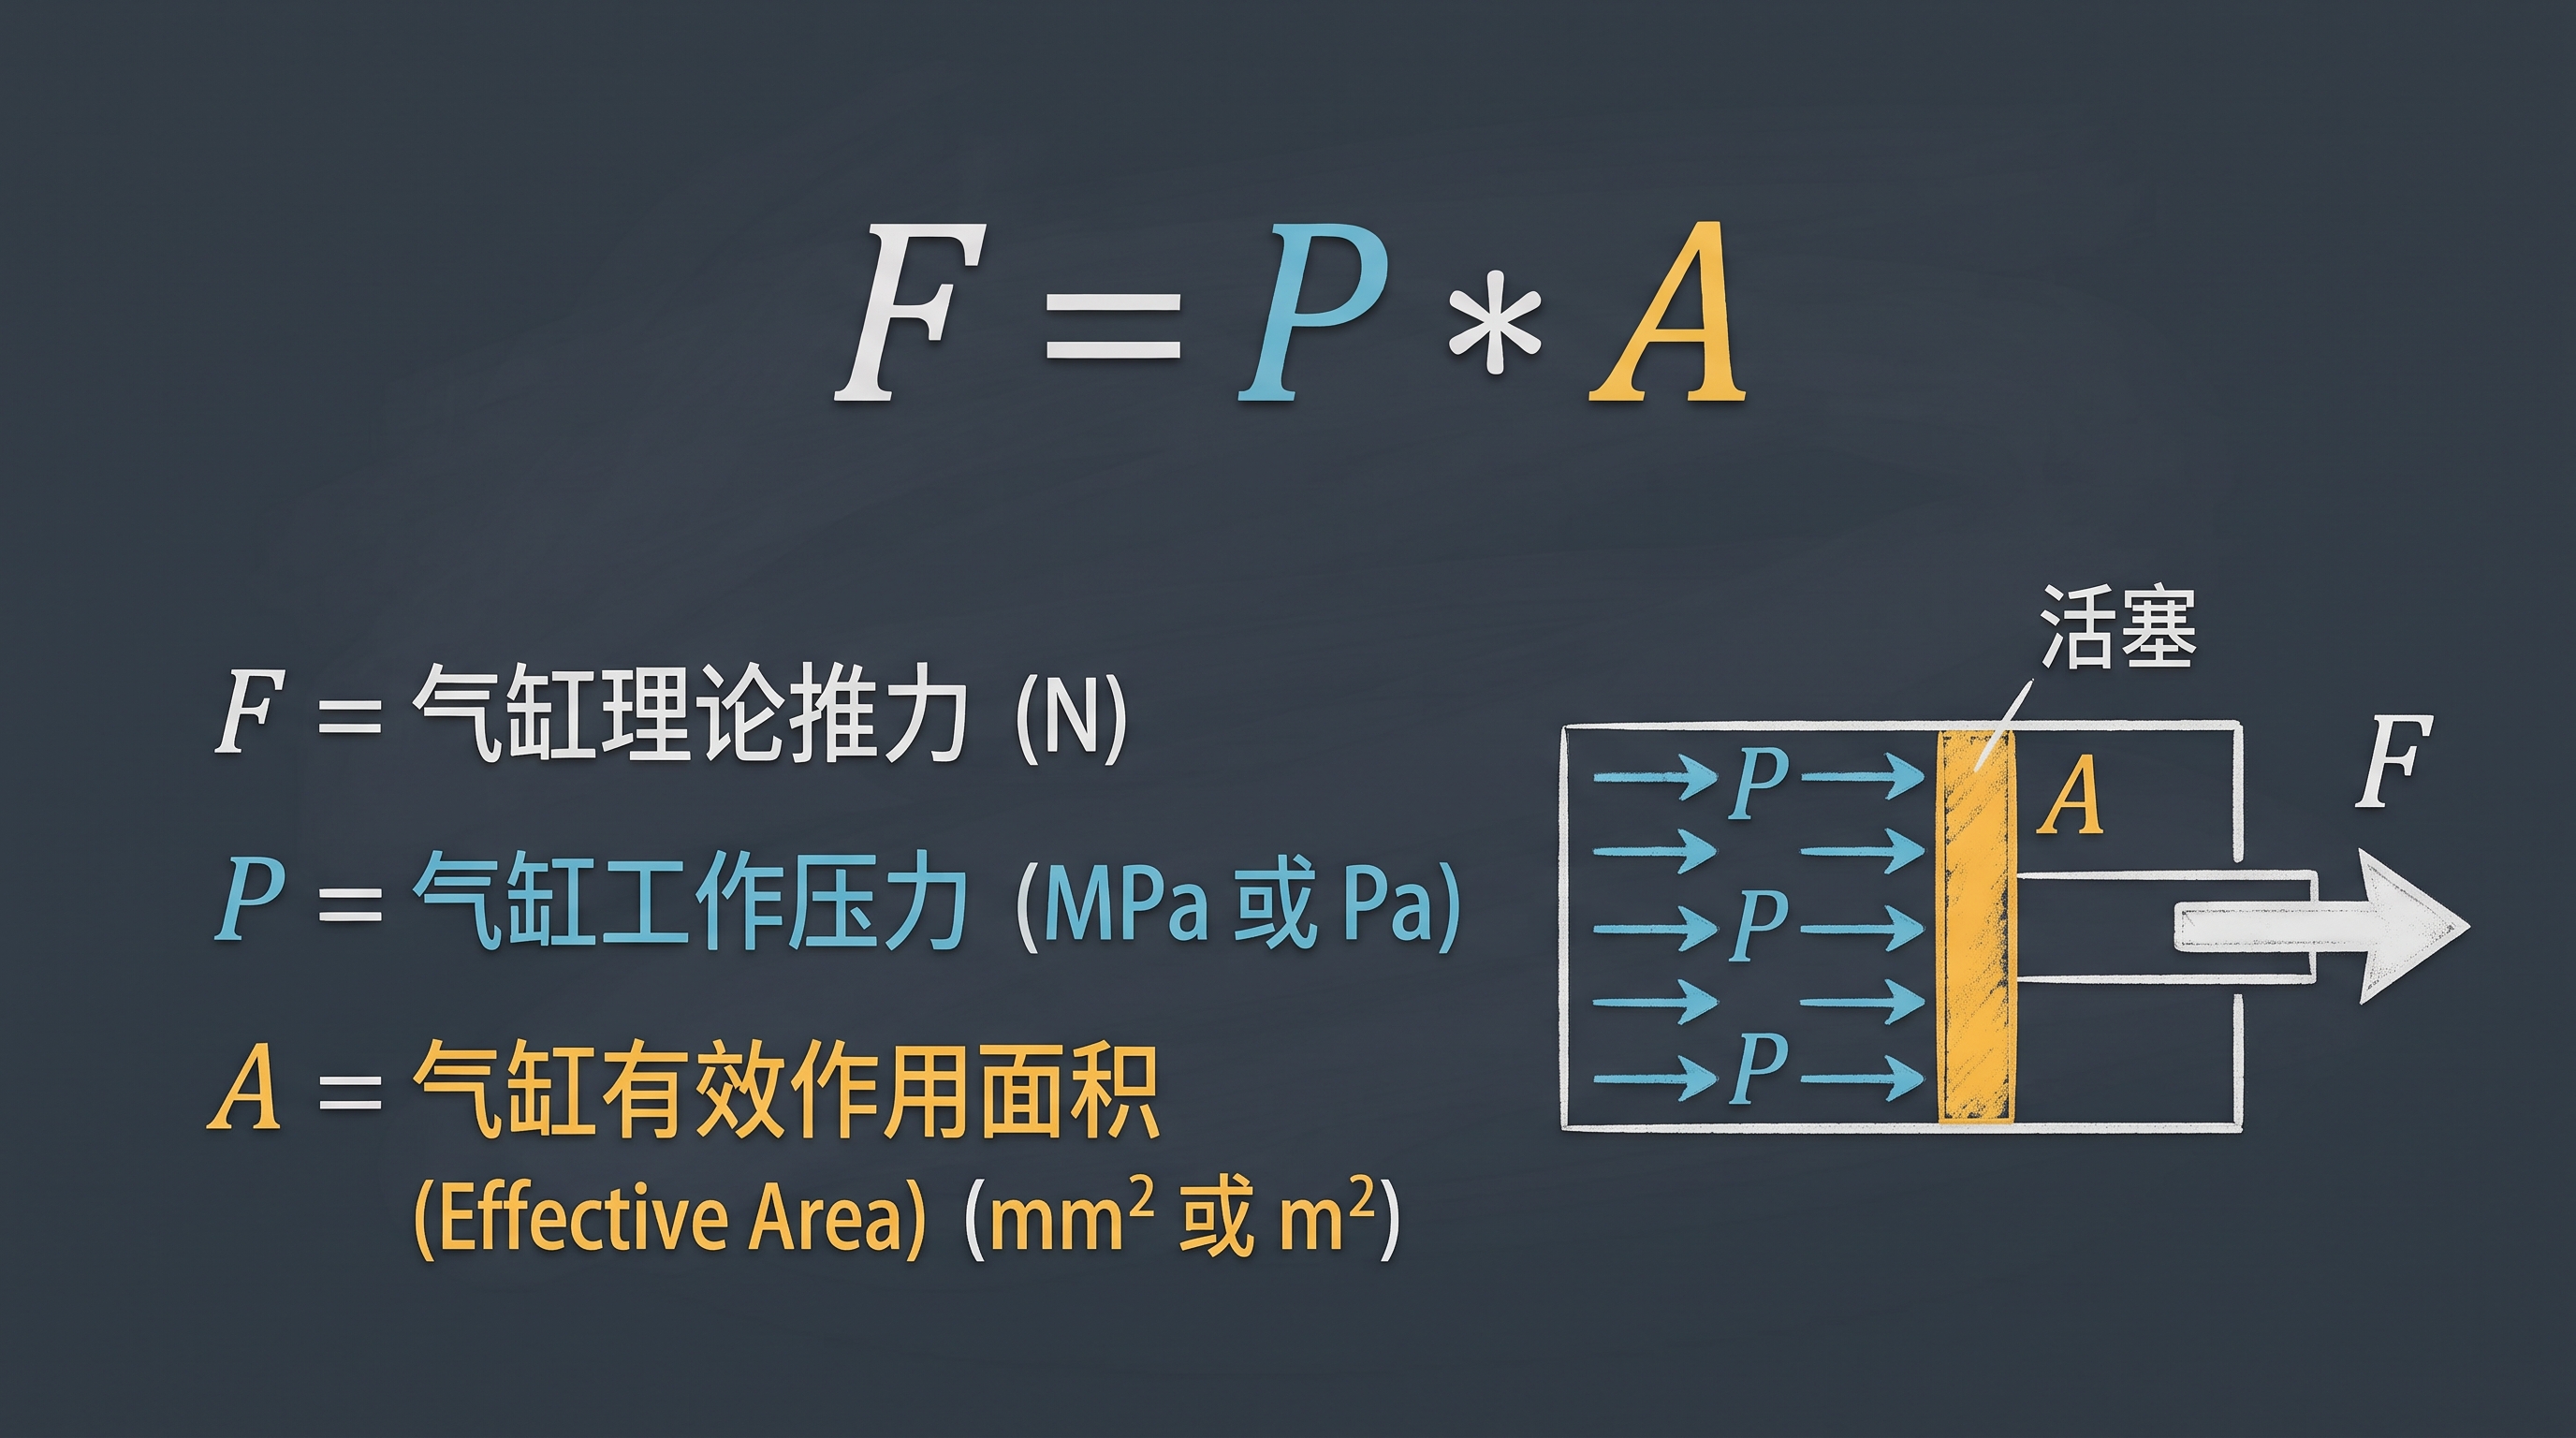
对于活塞杆伸出方向,作用面积通常为活塞全面积;活塞杆缩回方向则需要扣除活塞杆截面积。
实际选型还应考虑机械传动效率、机构传动比和运动方向。对于带有杠杆结构的夹钳,夹持力并不等于气缸推力,需要根据力臂长度和机构角度进行换算。
选型时重点关注:
- 气缸缸径是否能够提供足够推力;
- 行程是否满足夹钳的开合距离;
- 安装方式和连接尺寸是否匹配;
- 动作频率是否符合设备节拍;
- 夹持终点是否存在机械干涉。
三、电磁阀应该如何匹配
电磁阀负责控制气缸的进气和排气,其选型直接影响夹钳动作速度和响应稳定性。
常见匹配方式包括:
- 单作用气缸: 通常采用二位三通电磁阀,通过供气和排气控制气缸动作。
- 双作用气缸: 通常采用二位五通电磁阀,分别控制活塞杆伸出和缩回。
- 需要中间停止或复杂动作控制: 应结合气路设计选择适合的阀型及控制方式。
电磁阀选型时,应重点核对额定工作压力、流量能力、接口尺寸、响应时间和线圈电压。
如果电磁阀流量过小,气缸充排气速度会受到限制,导致夹钳动作缓慢;如果管路过长、接头过多,也可能增加气路压降,影响动作一致性。
四、气源压力和处理元件如何配置
气源需要为夹钳系统提供稳定、洁净且干燥的压缩空气。
配置时应重点检查:
- 工作压力: 确认气缸和夹钳允许的工作压力,并按照元件额定范围设定调压值。
- 供气流量: 根据气缸容积、动作频率和同时动作数量核算耗气量,避免气源供气能力不足。
- 空气质量: 根据元件要求配置过滤器,必要时增加干燥设备,减少水分和颗粒物进入气路。
- 压力调节: 通过减压阀稳定工作压力,避免供气波动造成夹持力变化。
- 管路规格: 根据流量和管路长度选择合适的气管内径,降低压力损失。
如果夹钳需要保持稳定夹持,还应考虑压力下降时的安全措施,例如保压回路、止回结构或机械自锁设计,不能单纯依赖持续供气。
五、夹钳、气缸、电磁阀和气源的匹配流程
实际选型可以按照以下顺序进行:
- 根据工件和工况确定夹持力及夹持行程。
- 根据夹钳传动结构,反算所需气缸推力和缸径。
- 根据气缸类型选择三通或五通电磁阀。
- 根据气缸容积和动作节拍核算电磁阀流量及气源供气能力。
- 根据管路长度、接口规格和压力损失确定气管及接头。
- 完成安装后测试夹持力、开合时间、动作重复性和断气状态。
整个系统需要作为一个整体进行匹配,不能只根据气缸缸径或电磁阀接口尺寸判断是否合适。
FAQ
夹钳夹持力不足,应该优先检查哪个部件?
先检查气源实际压力和气缸推力,再检查夹钳传动机构是否存在卡滞、摩擦过大或传动效率下降。
气缸缸径越大,夹持效果越好吗?
不一定。缸径增大会提高理论推力,但也会增加耗气量和机构负载,需要结合工件承载能力及夹钳结构选择。
双作用气缸应该搭配什么电磁阀?
通常采用二位五通电磁阀,分别控制气缸伸出和缩回。具体阀型还需要结合控制逻辑和安全要求确定。
电磁阀流量不足会有什么表现?
常见表现包括夹钳开合速度变慢、动作延迟、连续运行时节拍不稳定,以及多个执行元件同时动作时响应下降。