中空旋转平台的定位性能涉及精密传动、旋转支撑、伺服控制与机械误差补偿等工程原理。分析其角度定位能力时,需要区分定位精度、重复定位精度、回程间隙和运行分度误差,并结合传动结构、检测方式、负载条件及制造商规定的测试方法进行判断,不能仅凭单一精度参数评估整机性能。
中空旋转平台通过什么实现角度定位
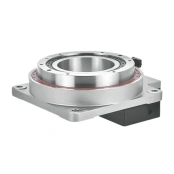
中空旋转平台通常由减速传动机构、旋转支撑结构、输入驱动部件和中空输出台面组成。电机带动输入端旋转,经过减速机构后驱动输出台面按照设定角度转动。控制系统根据电机指令、反馈信号或预先标定的运动关系,确定平台的目标位置。
例如,设备需要将工件依次旋转至多个加工工位,控制系统会将目标角度转换为相应的电机运动指令。减速机构降低输出转速并提高输出扭矩,使平台能够在较低转速下实现精细的角度调整。
高精度定位并不只是控制电机转过指定角度。电机转角与平台实际转角之间还受到传动比误差、回程间隙、弹性变形、轴承运动误差和安装偏差等因素影响。因此,定位精度需要由机械结构与控制系统共同保证。
传动间隙如何影响定位精度
减速机构是影响中空旋转平台角度定位的重要环节。常见结构包括凸轮滚子传动、谐波传动和精密齿轮传动等,不同结构在回程间隙、刚度、承载能力和运动特性方面存在差异。
当平台从一个方向转向另一个方向时,如果传动副存在间隙,电机可能已经开始反向运动,而输出台面尚未产生对应的转动。这种现象会造成反向定位偏差,在频繁换向的分度设备中尤其需要关注。
减小回程间隙可以改善反向定位表现,但低回程间隙不等于整机具备同等水平的绝对定位精度。传动比误差、加工装配误差、负载变化以及结构受力后的变形,仍然可能影响最终位置。
选型时应确认制造商提供的回程间隙或传动误差指标,以及这些参数的测试条件。对于需要频繁正反转的设备,还应重点考察双向定位性能,而不是只关注单方向运行的精度数据。
轴承支撑与负载刚度如何影响角度稳定性
旋转平台的轴承及支撑结构需要承受工件重量、偏心载荷和加工过程中产生的外部作用力。如果负载重心偏离旋转中心,平台可能受到额外的倾覆力矩,使轴承、输出台面及连接结构产生微小变形。
这些变形不一定会表现为明显的机械松动,却可能导致工件实际角度、端面姿态或重复定位结果发生变化。对于相机检测、精密点胶、激光加工和多工位装配等应用,平台的倾斜和受力变形也可能影响最终加工位置。
改善定位稳定性,需要根据工件质量、重心偏移量、旋转惯量和动态加减速工况核对平台的承载能力。安装底座应具备足够刚度,工装夹具应尽量靠近合理的承载位置,并避免将超过设计范围的径向力、轴向力或倾覆力矩施加到输出端。
伺服控制与角度反馈如何配合
中空旋转平台可以由步进电机或伺服电机驱动。步进电机通常根据脉冲指令控制运动,部分系统采用闭环步进方案;伺服系统则通常通过编码器反馈电机位置,并由控制器调节运动过程中的位置、速度和电流。
但电机端的编码器测量的是电机侧运动,并不能直接消除减速机构的回程间隙、输出端弹性变形或工装安装误差。因此,即使电机反馈显示已经到达目标位置,平台输出端仍可能存在实际偏差。
对于精度要求较高的场景,可以根据系统结构考虑输出端角度检测、位置标定和误差补偿。输出端反馈能够更直接地反映平台实际角度,但需要合理配置传感器分辨率、安装位置、控制带宽及机械刚度,避免反馈系统受到振动、噪声或控制参数不匹配的影响。
此外,伺服增益并非越高越好。参数设置不当可能引发振荡、过冲或稳定时间延长。应结合负载惯量、传动刚度和目标节拍进行调试,并通过实际测量验证定位结果。
如何根据应用要求选择旋转平台
选型时,应先明确设备需要达到的角度定位要求,再匹配传动结构和控制方案。定位精度、重复定位精度与回程间隙是不同指标:定位精度关注实际位置与目标位置的偏差;重复定位精度关注多次运行回到同一目标位置时结果的一致性;回程间隙主要反映传动反向时的空程或相关角度误差。
如果设备只在固定方向分度,重点可以放在单方向定位表现、运行稳定性和节拍要求上。如果需要频繁正反转,则应更加关注双向定位误差和回程间隙。如果工件较重、重心偏置明显或存在切削、压装等外部作用力,则应优先核对输出端刚度、承载能力及允许力矩。
还应确认中空孔径是否满足线缆、气管或光学组件的布置需求,以及电机接口、安装尺寸、减速比、最大转速和允许惯量是否匹配。中空孔径越大并不意味着平台越适合实际设备,必须综合考虑结构强度、布线空间和负载条件。
对于有明确精度指标的项目,应要求供应商说明精度参数的定义、测试方法、负载条件和测量位置,并通过整机测试验证平台在实际工装、运行速度和温度条件下的表现。
调试过程中如何减少角度定位偏差
安装时应保证平台与设备基准面的连接可靠,避免底座不平、紧固不均或输出端受到额外装配应力。工装与旋转中心应尽量对正,减少偏心载荷。若设备包含联轴器、转接板或额外减速机构,还应检查这些连接环节是否引入间隙和偏摆。
运行调试时,可以使用经过校准的角度测量装置,对多个目标角度进行正向和反向测试,并在不同负载与运行速度下重复测量。若误差具有稳定规律,可以进一步判断是否适合进行角度标定或误差补偿;若误差随方向、负载或运行时间明显变化,则需要检查传动间隙、结构变形、温升和控制参数,而不是仅通过修改软件指令修正。
日常维护中,应关注异常噪声、振动、温升、紧固件松动和定位结果变化。出现精度下降时,应先区分机械误差、传感器误差和控制误差,再采取针对性措施。
FAQ
中空旋转平台的角度定位精度由什么决定?
主要取决于传动机构的运动误差、回程间隙、轴承与输出端刚度、驱动控制、反馈检测、安装基准及负载工况。不同因素可能相互叠加,不能仅依据某一个参数判断整机精度。
回程间隙越小,定位精度一定越高吗?
不一定。较小的回程间隙有利于改善反向运动表现,但绝对定位精度还受到传动误差、结构变形、装配偏差和测量系统等因素影响。
伺服电机能否保证旋转平台达到高精度定位?
不能单独保证。伺服系统能够精确控制电机侧运动,但如果传动机构存在间隙或输出端受力变形,平台实际角度仍可能偏离目标值。
负载偏心为什么会影响定位稳定性?
偏心负载会产生额外的倾覆力矩,使轴承、台面和连接结构承受不均匀载荷,进而引起微小变形或姿态变化。负载越重、偏心距离越大,这类影响通常越需要重视。